Passive und aktive Filter: Tiefpass, Hochpass, Bandpass, Grenzfrequenz, Frequenzgang
https://bildung.social/@oerinformatik/
https://oer-informatik.de/filter
Filter, Tiefpass, Hochpass, Bandpass, Bandsperre, Grenzfrequenz, Frequenzgang, Filterordnung, Koppelkondensator, Restwelligkeit, aktiver Tiefpass, Wobbelbild
tl/dr; (ca. 29 min Lesezeit): Filter trennen erwünschte von unerwünschten Frequenzen. Dieser Artikel zeigt Schritt für Schritt, wie Du Tiefpass, Hochpass, Bandpass und Bandsperre an Schaltung, Frequenzgang und Ausgangssignal erkennst, die Grenzfrequenz von RC- und LC-Gliedern berechnest und deutest (−3 dB, 70,7 %, R = X_C), Ausgangsspannung und Phasenlage bestimmst, Filter für eine geforderte Grenzfrequenz dimensionierst, Filterordnung und Flankensteilheit unterscheidest, Saug- und Sperrkreise sowie aktive Filter mit Operationsverstärker einsetzt, Störungen hinter Schaltreglern und auf Motorleitungen filterst und den Frequenzgang misst und aus einem Wobbelbild die Bandbreite abliest [AI-Assisted]. (Zuletzt geändert am 12.11.2026)
Dieser Artikel baut auf der Kann-Liste der Artikel Blindwiderstand und Impedanz und Signalpegel und Dämpfung auf.
Schon fit in diesem Thema? Nutze die Kann-Liste und die Leitfragen unter dem Artikel als Checkliste, ob Du die relevanten Kompetenzen bereits hast.
Als Elektroniker/in für Geräte und Systeme kann ich nach Durcharbeiten des Artikels…
… Tiefpass, Hochpass, Bandpass und Bandsperre an Schaltung, Frequenzgang und Ausgangssignal erkennen und Filterordnung und Flankensteilheit unterscheiden.
… die Grenzfrequenz von RC- und LC-Filtern berechnen und ihre Bedeutung (−3 dB, 70,7 %, R = X_C) erklären.
… Ausgangsspannung und Phasenlage von RC- und LC-Tief- und Hochpässen bestimmen, auch bei Rechteckspannung.
… Bauteilwerte passiver und aktiver Filter für eine geforderte Grenzfrequenz dimensionieren, auch einen Koppelkondensator und einen aktiven RC-Tiefpass mit OPV.
… Bandpässe an ihrer Schaltung erkennen, Strom und Spannungen an einem RLC-Bandpass berechnen und Saug- und Sperrkreise dimensionieren.
… die Aufgabe von LC-Siebgliedern hinter Schaltreglern und von RC-Gliedern zur Störunterdrückung erklären und den Filterbedarf anhand der gemessenen Restwelligkeit begründen.
… eine Filterschaltung zur Einhaltung von EMV-Grenzwerten auf einer Motorleitung skizzieren und die Tiefpasswirkung von Leitungen erklären.
… eine Schaltung auswählen, die eine Impulsfolge in eine proportionale Gleichspannung umformt, und ein Anti-Aliasing-Filter auf die Abtastfrequenz abstimmen.
… den Frequenzgang eines Filters messen, tabellieren und als Diagramm darstellen sowie die Bandbreite aus einem Wobbelbild ermitteln.
Ein Lautsprecher soll nur die tiefen Töne bekommen, der Hochtöner nur die hohen. Ein Mikrocontroller misst eine Temperatur, aber auf der Sensorleitung liegt das Brummen des Netzes. Hinter einem Schaltregler soll eine glatte Gleichspannung herauskommen, keine Reste der Schaltfrequenz. In allen drei Fällen braucht es ein Filter: eine Schaltung, deren Ausgangsspannung von der Frequenz abhängt. Ein Filter lässt Signale eines Frequenzbereichs passieren (Durchlassbereich) und schwächt andere ab (Sperrbereich).
Das Bild zeigt die vier Grundformen. Aufgetragen ist jeweils das Verhältnis aus Ausgangs- und Eingangsspannung über der Frequenz, die Frequenzachse ist logarithmisch geteilt. Wie die Schaltungen dazu aussehen und wie Du mit ihnen rechnest, zeigen die folgenden Schritte.

Zum Üben gibt es einen eigenen Artikel mit Aufgaben und einblendbaren Beispiellösungen: Übungsaufgaben zu passiven und aktiven Filtern.
Schritt 1: Filterarten erkennen
Ein Filter ist ein Vierpol: zwei Eingangsklemmen mit der Spannung u_1, zwei Ausgangsklemmen mit u_2. Welche Art von Filter vorliegt, erkennst Du auf drei Wegen.
An der Schaltung: Entscheidend ist, wo der frequenzabhängige Widerstand sitzt. Ein Kondensator hat bei hohen Frequenzen einen kleinen Blindwiderstand X_C = \frac{1}{2\pi f C}, eine Spule einen großen (X_L = 2\pi f L).
Liegt der Kondensator quer (vom Signalweg nach Masse), schließt er hohe Frequenzen kurz: Tiefpass. Dasselbe gilt für eine Spule im Längszweig, die hohe Frequenzen sperrt.
Liegt der Kondensator längs im Signalweg und ein Widerstand quer, sperrt er Gleichspannung und tiefe Frequenzen: Hochpass. Ebenso eine Spule quer, die tiefe Frequenzen kurzschließt.
Ein Schwingkreis aus Spule und Kondensator wählt eine Frequenz aus: als Reihenkreis im Längszweig oder Parallelkreis im Querzweig ergibt sich ein Bandpass, als Parallelkreis längs oder Reihenkreis quer eine Bandsperre (Schritt 7).
Am Frequenzgang: Der Tiefpass ist bei tiefen Frequenzen „oben“ und fällt nach rechts ab, der Hochpass steigt von links an. Der Bandpass hat ein Maximum, die Bandsperre eine Kerbe (Titelbild).
Am Ausgangssignal: Gibst Du ein Gemisch aus tiefer und hoher Frequenz auf das Filter, bleibt beim Tiefpass die tiefe Frequenz übrig (die „Spitzen“ verschwinden, das Signal wird glatter), beim Hochpass die hohe (der Gleichanteil und langsame Schwankungen verschwinden, das Signal pendelt um null). Bei Rechteckspannung zeigt sich das besonders deutlich (Schritt 5).
| Filterart | lässt durch | sperrt | typische Schaltung |
|---|---|---|---|
| Tiefpass | Gleichspannung und tiefe Frequenzen | hohe Frequenzen | R längs, C quer; L längs, C quer |
| Hochpass | hohe Frequenzen | Gleichspannung und tiefe Frequenzen | C längs, R quer; C längs, L quer |
| Bandpass | ein Band um f_0 | darunter und darüber | Reihenkreis längs, Parallelkreis quer |
| Bandsperre | alles außer dem Band um f_0 | ein Band um f_0 | Parallelkreis längs (Sperrkreis), Reihenkreis quer (Saugkreis) |
Schritt 2: RC-Tiefpass und RC-Hochpass
Die einfachsten Filter bestehen aus einem Widerstand und einem Kondensator. Beide bilden einen frequenzabhängigen Spannungsteiler.

Grenzfrequenz: Bei einer bestimmten Frequenz ist der Blindwiderstand des Kondensators genauso groß wie der Widerstand: X_C = R. Das ist die Grenzfrequenz f_\mathrm{g}. Aus \frac{1}{2\pi f_\mathrm{g} C} = R folgt
f_\mathrm{g} = \frac{1}{2\pi \cdot R \cdot C}
Weil Wirk- und Blindspannung um 90° gegeneinander verschoben sind, addieren sie sich geometrisch: U_1 = \sqrt{U_R^2 + U_C^2}. Bei f_\mathrm{g} sind beide gleich groß, also ist jede U_R = U_C = \frac{U_1}{\sqrt{2}} \approx 0{,}707 \cdot U_1. Für die Grenzfrequenz gilt deshalb:
Die Ausgangsspannung ist auf 70,7 % der Eingangsspannung gesunken (gilt für Tief- und Hochpass).
Das entspricht einem Verstärkungsmaß von 20 \cdot \lg 0{,}707\ \mathrm{dB} \approx −3 dB; die Ausgangsleistung ist auf die Hälfte gesunken.
Die Phasenverschiebung zwischen u_2 und u_1 beträgt 45°.
Ausgangsspannung bei beliebiger Frequenz: Mit dem Frequenzverhältnis f/f_\mathrm{g} gilt:
| RC-Tiefpass (Ausgang an C) | RC-Hochpass (Ausgang an R) | |
|---|---|---|
| Spannungsverhältnis | \dfrac{U_2}{U_1} = \dfrac{1}{\sqrt{1 + (f/f_\mathrm{g})^2}} | \dfrac{U_2}{U_1} = \dfrac{f/f_\mathrm{g}}{\sqrt{1 + (f/f_\mathrm{g})^2}} |
| Phasenlage von u_2 | eilt nach: \varphi = -\arctan \dfrac{f}{f_\mathrm{g}} | eilt vor: \varphi = \arctan \dfrac{f_\mathrm{g}}{f} |
| bei f \ll f_\mathrm{g} | U_2 \approx U_1, \varphi \approx 0° | U_2 \approx 0, \varphi \to +90° |
| bei f = f_\mathrm{g} | U_2 = 0{,}707 \cdot U_1, \varphi = -45° | U_2 = 0{,}707 \cdot U_1, \varphi = +45° |
| bei f \gg f_\mathrm{g} | U_2 \approx U_1 \cdot \dfrac{f_\mathrm{g}}{f}, \varphi \to -90° | U_2 \approx U_1, \varphi \approx 0° |
Du kannst die Ausgangsspannung auch über den Spannungsteiler mit Impedanzen ausrechnen: Beim Tiefpass ist U_2 = U_1 \cdot \frac{X_C}{Z} mit Z = \sqrt{R^2 + X_C^2}, beim Hochpass U_2 = U_1 \cdot \frac{R}{Z}. Das ist derselbe Zusammenhang wie in der Tabelle.
Beispiel: Ein RC-Tiefpass mit R = 10\ \mathrm{k\Omega} und C = 22\ \mathrm{nF} hat die Grenzfrequenz f_\mathrm{g} = \frac{1}{2\pi \cdot 10\ \mathrm{k\Omega} \cdot 22\ \mathrm{nF}} \approx 723\ \mathrm{Hz}. Bei f = 2\ \mathrm{kHz} ist f/f_\mathrm{g} \approx 2{,}77; die Ausgangsspannung beträgt \frac{1}{\sqrt{1 + 2{,}77^2}} \approx 0{,}340, also 34 % der Eingangsspannung, und eilt um \arctan 2{,}77 \approx 70{,}1° nach.
Schritt 3: LC-Tiefpass und LC-Hochpass
Ersetzt man den Widerstand durch eine Spule, entsteht ein LC-Filter (Bild oben, Teil c). Weil jetzt zwei frequenzabhängige Bauteile zusammenwirken, ändern sich die Spannungen doppelt so schnell mit der Frequenz: Ein LC-Tiefpass ist ein Filter 2. Ordnung. Seine Grenzfrequenz ist die Resonanzfrequenz von L und C:
f_\mathrm{g} = \frac{1}{2\pi \cdot \sqrt{L \cdot C}}
Unbelastet hat der LC-Tiefpass bei f_\mathrm{g} eine Resonanzüberhöhung; in der Praxis dämpfen der Lastwiderstand und die Verlustwiderstände sie. Weit oberhalb der Grenzfrequenz gilt näherungsweise
\frac{U_2}{U_1} \approx \left(\frac{f_\mathrm{g}}{f}\right)^2
Bei der zehnfachen Grenzfrequenz bleibt also nur noch ein Hundertstel der Spannung übrig (−40 dB), beim RC-Glied ein Zehntel (−20 dB).
Anwendung im Netzteil und hinter Schaltreglern: Ein Gleichrichter oder ein Schaltregler liefert eine Gleichspannung mit überlagerter Wechselspannung, der Restwelligkeit (Brummspannung bzw. Rippel mit der Schaltfrequenz). Ein LC-Siebglied lässt den Gleichanteil ungehindert durch, denn die Spule hat bei 0 Hz nur ihren kleinen Drahtwiderstand, und schwächt die Wechselanteile stark ab. Gegenüber einem RC-Siebglied entsteht kaum Spannungsfall und kaum Verlustleistung.
Beispiel: Hinter einem Schaltregler mit 300\ \mathrm{kHz} Schaltfrequenz sitzt ein LC-Tiefpass mit L = 10\ \mathrm{\mu H} und C = 220\ \mathrm{\mu F}. Seine Grenzfrequenz ist f_\mathrm{g} = \frac{1}{2\pi \sqrt{10\ \mathrm{\mu H} \cdot 220\ \mathrm{\mu F}}} \approx 3{,}39\ \mathrm{kHz}. Die Schaltfrequenz liegt etwa beim 88-Fachen; der Rippel wird ungefähr um den Faktor 88^2 \approx 7800 abgeschwächt, das sind rund 78 dB. In der Praxis begrenzen der Serienwiderstand (ESR) und die Induktivität (ESL) des Kondensators die Wirkung; deshalb setzt man zusätzlich kleine Keramikkondensatoren parallel.
Vertauscht man Spule und Kondensator (C längs, L quer), entsteht ein LC-Hochpass mit derselben Grenzfrequenzformel.
Schritt 4: Filterordnung und Flankensteilheit
Wie schnell ein Filter oberhalb (bzw. beim Hochpass unterhalb) der Grenzfrequenz abschwächt, beschreibt die Flankensteilheit. Sie hängt von der Ordnung ab, also von der Zahl der unabhängigen Energiespeicher (Kondensatoren und Spulen):
| Ordnung | Beispiel | Flankensteilheit | Phase bei f_\mathrm{g} (Tiefpass) |
|---|---|---|---|
| 1. Ordnung | RC-Glied, aktiver Tiefpass mit einem C | 20 dB/Dekade ≈ 6 dB/Oktave | −45° |
| 2. Ordnung | LC-Glied, zwei RC-Glieder hintereinander, Sallen-Key-Filter | 40 dB/Dekade ≈ 12 dB/Oktave | −90° |
| n-te Ordnung | n Energiespeicher | n \cdot 20 dB/Dekade | n \cdot (-45°) |
Eine Dekade ist eine Verzehnfachung der Frequenz, eine Oktave eine Verdopplung. Im Diagramm mit logarithmischer Frequenzachse und Verstärkungsmaß in dB wird die Flanke zu einer Geraden; ihre Steigung zeigt Dir die Ordnung.

Schaltest Du zwei gleiche RC-Glieder hintereinander, belastet das zweite das erste. Die Flanke wird zwar steiler (40 dB/Dekade weit oben), aber die Ecke bei f_\mathrm{g} wird „weicher“, und die −3-dB-Frequenz rutscht nach unten. Abhilfe schafft ein Impedanzwandler zwischen den Stufen oder ein aktives Filter (Schritt 8). Wo es auf eine steile Flanke ankommt, etwa bei einem Anti-Aliasing-Filter, wählt man deshalb ein Filter höherer Ordnung statt ein RC-Glied mit sehr tiefer Grenzfrequenz.
Schritt 5: RC-Glieder an Rechteckspannung
Viele Signale in der Digital- und Leistungselektronik sind Rechtecke: Taktsignale, Impulse von Sensoren, PWM-Signale. Ein Rechteck enthält neben der Grundfrequenz viele Oberschwingungen. Wie ein RC-Glied es verändert, hängt vom Verhältnis der Zeitkonstante \tau = R \cdot C zur Periodendauer T ab (Lade- und Entladevorgang wie im Artikel Kondensator und Spule: Schaltvorgänge).

Tiefpass mit kleinem \tau (\tau \ll T): Der Kondensator lädt sich bei jeder Flanke schnell um, die Flanken werden nur abgerundet. Schnelle Störspitzen, die viel kürzer als \tau sind, kommen dagegen kaum durch.
Integrierglied (Tiefpass mit \tau \gg T): Der Kondensator lädt sich in jeder Halbperiode nur wenig um. Am Ausgang bleibt der Mittelwert des Rechtecks mit einer kleinen dreieckförmigen Restwelligkeit. So wird aus einem PWM-Signal eine Gleichspannung, die proportional zum Tastgrad ist.
Differenzierglied (Hochpass mit \tau \ll T): An jeder steigenden Flanke springt der Ausgang auf +\hat{u}_1, an jeder fallenden auf -\hat{u}_1; danach klingt er mit e^{-t/\tau} ab. Es entstehen Nadelimpulse, mit denen sich Flanken erkennen lassen.
Hochpass mit großem \tau (\tau \gg T): Das Rechteck wird fast unverändert übertragen, aber ohne Gleichanteil; das Dach wird leicht schräg. So verhält sich ein Koppelkondensator (Schritt 6).
RC-Glied vor einem Schmitt-Trigger: Ein Taster prellt, und auf langen Sensorleitungen werden kurze Störimpulse eingekoppelt. Ein RC-Tiefpass vor einem Schmitt-Trigger-Eingang hält solche Impulse zurück, weil sich der Kondensator in der kurzen Zeit nicht weit genug umlädt. Der Schmitt-Trigger macht aus der abgerundeten Flanke wieder ein sauberes Rechteck (siehe Komparator und Schmitt-Trigger). \tau wählst Du größer als die Dauer der Störimpulse bzw. des Prellens, aber deutlich kleiner als die kürzeste Nutzimpulsdauer.
Impulsfolge in eine proportionale Gleichspannung umformen: Ein Drehzahl- oder Windgeschwindigkeitssensor liefert Impulse, deren Frequenz die Messgröße abbildet. Ein Tiefpass allein reicht nicht, denn sein Mittelwert hängt auch von der Impulsbreite und der Amplitude ab. Die übliche Signalaufbereitung hat drei Stufen:
Schmitt-Trigger: formt die Sensorimpulse in saubere Rechtecke mit festen Pegeln um und unterdrückt Störungen und Prellen.
Monoflop: erzeugt bei jeder Flanke einen Impuls mit fester Dauer und fester Amplitude. Jetzt ist der Mittelwert nur noch proportional zur Frequenz.
Tiefpass (Integrierglied): bildet den Mittelwert. Seine Grenzfrequenz liegt deutlich unter der kleinsten Impulsfrequenz, damit die Restwelligkeit klein bleibt.
Dahinter folgt bei Bedarf ein Verstärker, der die Spannung an den Eingangsbereich des Analog-Digital-Umsetzers anpasst.
Schritt 6: Filter dimensionieren und Koppelkondensatoren
Meist ist die Grenzfrequenz vorgegeben und ein Bauteil gesucht. Du stellst die Grenzfrequenzformel nach dem fehlenden Bauteil um:
R = \frac{1}{2\pi \cdot f_\mathrm{g} \cdot C} \qquad C = \frac{1}{2\pi \cdot f_\mathrm{g} \cdot R} \qquad L = \frac{1}{(2\pi f_\mathrm{g})^2 \cdot C}
So gehst Du vor:
Ein Bauteil festlegen, meist den Kondensator (Kondensatoren gibt es in weniger Werten als Widerstände) oder den Widerstand, wenn er durch die Schaltung vorgegeben ist.
Das andere Bauteil berechnen.
Den nächstliegenden Wert aus einer E-Reihe wählen (z. B. E12: 1,0 – 1,2 – 1,5 – 1,8 – 2,2 – 2,7 – 3,3 – 3,9 – 4,7 – 5,6 – 6,8 – 8,2).
Die tatsächliche Grenzfrequenz mit dem gewählten Wert nachrechnen und prüfen, ob sie die Anforderung noch erfüllt (Toleranzen der Bauteile beachten).
Beispiel: Gefordert ist ein RC-Tiefpass mit f_\mathrm{g} = 1\ \mathrm{kHz}, vorhanden ist C = 100\ \mathrm{nF}. Rechnerisch ist R = \frac{1}{2\pi \cdot 1\ \mathrm{kHz} \cdot 100\ \mathrm{nF}} \approx 1{,}59\ \mathrm{k\Omega}. Mit dem E12-Wert 1{,}5\ \mathrm{k\Omega} ergibt sich f_\mathrm{g} \approx 1{,}06\ \mathrm{kHz}.
Wird eine Grenzfrequenz gemessen, kannst Du umgekehrt ein unbekanntes Bauteil bestimmen, z. B. die tatsächliche Kapazität: C = \frac{1}{2\pi \cdot f_\mathrm{g,gemessen} \cdot R}. Weicht sie stark vom Nennwert ab, kommen Toleranz, Leitungs- und Eingangskapazitäten oder ein Bestückungsfehler infrage.
Koppelkondensator: Zwischen zwei Verstärkerstufen soll das Wechselsignal durchkommen, der Gleichspannungsarbeitspunkt der einen Stufe aber nicht in die nächste gelangen. Dazu setzt man einen Kondensator in den Signalweg. Er bildet mit dem Eingangswiderstand R_\mathrm{E} der folgenden Stufe einen Hochpass. Seine Grenzfrequenz ist die untere Grenzfrequenz der Übertragung:
C_\mathrm{K} = \frac{1}{2\pi \cdot f_\mathrm{gu} \cdot R_\mathrm{E}}
Hier wählst Du den nächstgrößeren Normwert, damit die untere Grenzfrequenz nicht über dem geforderten Wert liegt.
Beispiel: Ein Verstärker hat R_\mathrm{E} = 47\ \mathrm{k\Omega}; Signale ab 20\ \mathrm{Hz} sollen übertragen werden. C_\mathrm{K} = \frac{1}{2\pi \cdot 20\ \mathrm{Hz} \cdot 47\ \mathrm{k\Omega}} \approx 169\ \mathrm{nF}; gewählt werden 220\ \mathrm{nF}, damit liegt f_\mathrm{gu} \approx 15{,}4\ \mathrm{Hz}.
Schritt 7: Bandpass, Bandsperre, Saug- und Sperrkreis
Ein Bandpass lässt nur Frequenzen in einem Band um die Mittenfrequenz f_0 durch. Einfach aufgebaut ist er aus einem Hochpass und einem Tiefpass hintereinander; die Grenzfrequenz des Hochpasses ist dann die untere, die des Tiefpasses die obere Grenzfrequenz. Schmalbandige Bandpässe und Bandsperren baut man mit Schwingkreisen (Grundlagen im Artikel Schwingkreise).

Resonanzfrequenz: Bei f_0 heben sich die Blindwiderstände von Spule und Kondensator auf (X_L = X_C):
f_0 = \frac{1}{2\pi \cdot \sqrt{L \cdot C}}
RLC-Bandpass (Reihenkreis längs): Bei f_0 ist der Scheinwiderstand des Reihenkreises minimal (nur noch R), der Strom ist maximal, und am Widerstand liegt fast die ganze Eingangsspannung. Bei einer anderen Frequenz rechnest Du wie bei jeder RLC-Reihenschaltung:
Z = \sqrt{R^2 + (X_L - X_C)^2} \qquad I = \frac{U_1}{Z} \qquad U_R = I \cdot R \qquad U_L = I \cdot X_L \qquad U_C = I \cdot X_C
Die Ausgangsspannung ist U_2 = U_R. Achtung: Die Teilspannungen an L und C können größer als die Eingangsspannung sein, weil sie gegeneinander um 180° verschoben sind und sich teilweise aufheben.
Bandbreite und Güte: Die Bandbreite ist der Abstand der beiden −3-dB-Grenzfrequenzen, B = f_\mathrm{o} - f_\mathrm{u}. Beim Reihenkreis hängt sie über die Güte Q mit der Resonanzfrequenz zusammen:
Q = \frac{1}{R} \cdot \sqrt{\frac{L}{C}} \qquad B = \frac{f_0}{Q}
Ein kleiner Widerstand macht den Kreis schmalbandig, ein großer breitbandig.
Beispiel: Mit L = 47\ \mathrm{mH}, C = 10\ \mathrm{nF} und R = 470\ \Omega ist f_0 = \frac{1}{2\pi \sqrt{47\ \mathrm{mH} \cdot 10\ \mathrm{nF}}} \approx 7{,}34\ \mathrm{kHz}, Q = \frac{1}{470\ \Omega} \cdot \sqrt{\frac{47\ \mathrm{mH}}{10\ \mathrm{nF}}} \approx 4{,}61 und B \approx 1{,}59\ \mathrm{kHz} (f_\mathrm{u} \approx 6{,}59\ \mathrm{kHz}, f_\mathrm{o} \approx 8{,}18\ \mathrm{kHz}).
Saugkreis: Ein Reihenkreis quer zum Signalweg hat bei seiner Resonanzfrequenz einen sehr kleinen Widerstand und „saugt“ diese Frequenz nach Masse ab. Zusammen mit einem Vorwiderstand oder dem Innenwiderstand der Quelle entsteht eine Bandsperre für genau eine Störfrequenz.
Sperrkreis: Ein Parallelkreis längs im Signalweg hat bei seiner Resonanzfrequenz einen sehr großen Widerstand und sperrt diese Frequenz; alle anderen gelangen fast ungehindert zum Ausgang. Ein Sperrkreis wird z. B. vor einem Antennenverstärker eingesetzt, wenn ein einzelner starker Sender stört.
Dimensionieren: Ist die zu unterdrückende Frequenz bekannt, legst Du ein Bauteil fest und stellst die Resonanzformel um, z. B. C = \frac{1}{(2\pi f_0)^2 \cdot L}. Danach wählst Du einen Normwert und rechnest f_0 nach; in der Praxis gleicht man mit einem einstellbaren Kondensator oder einer Spule mit verstellbarem Kern genau ab.
Schritt 8: Aktive Filter mit Operationsverstärker
Passive RC-Filter haben zwei Nachteile: Die Ausgangsspannung ist nie größer als die Eingangsspannung, und eine Last am Ausgang verschiebt die Grenzfrequenz. Aktive Filter mit Operationsverstärker (siehe Operationsverstärker-Grundschaltungen) lösen beides.

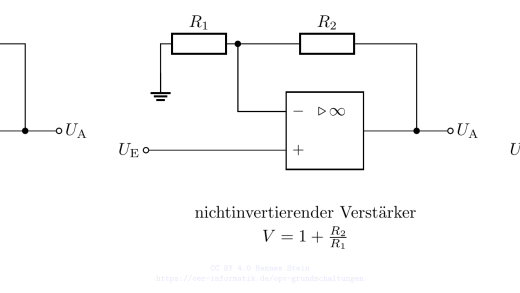
Der aktive Tiefpass 1. Ordnung ist ein invertierender Verstärker, dem im Rückkopplungszweig ein Kondensator C parallel zu R_2 geschaltet ist:
Bei tiefen Frequenzen ist X_C sehr groß, der Kondensator wirkt nicht. Die Schaltung verstärkt mit V_0 = -\frac{R_2}{R_1}.
Bei hohen Frequenzen schließt der Kondensator R_2 zunehmend kurz, die Verstärkung sinkt mit 20 dB/Dekade.
Die Grenzfrequenz liegt dort, wo X_C = R_2 ist: f_\mathrm{g} = \frac{1}{2\pi \cdot R_2 \cdot C}.
Dimensionieren: Aus Grenzfrequenz und gewählter Kapazität folgt R_2 = \frac{1}{2\pi \cdot f_\mathrm{g} \cdot C}, aus der gewünschten Verstärkung dann R_1 = \frac{R_2}{|V_0|}. Beispiel: f_\mathrm{g} = 2\ \mathrm{kHz} und C = 10\ \mathrm{nF} ergeben R_2 \approx 7{,}96\ \mathrm{k\Omega}, gewählt 8{,}2\ \mathrm{k\Omega}; für |V_0| = 1 ist auch R_1 = 8{,}2\ \mathrm{k\Omega}.
Weitere Vorteile: Der Ausgang ist niederohmig, die Last beeinflusst die Grenzfrequenz nicht, und mehrere Stufen lassen sich rückwirkungsfrei hintereinanderschalten. Filter 2. Ordnung baut man z. B. als Sallen-Key-Filter (zwei RC-Glieder mit einem nichtinvertierenden Verstärker). Grenzen setzen die Bandbreite und die Anstiegsgeschwindigkeit des OPV sowie seine Versorgungsspannung.
Anti-Aliasing-Filter: Ein Analog-Digital-Umsetzer tastet ein Signal mit der Abtastfrequenz f_\mathrm{A} ab. Nach dem Abtasttheorem dürfen im Signal nur Frequenzen unterhalb von f_\mathrm{A}/2 vorkommen. Höhere Frequenzen erscheinen sonst als falsche, niedrige Frequenzen in den Messwerten (Aliasing) und lassen sich danach nicht mehr herausrechnen. Deshalb sitzt vor dem Umsetzer ein Tiefpass:
Seine Grenzfrequenz liegt oberhalb der höchsten Nutzfrequenz und deutlich unter f_\mathrm{A}/2.
Bei f_\mathrm{A}/2 muss er so stark dämpfen, dass Reste unter der Auflösung des Umsetzers bleiben. Ein Filter 1. Ordnung reicht dafür nur, wenn f_\mathrm{A} sehr viel größer als die Nutzfrequenz ist; sonst braucht es eine höhere Ordnung.
Schritt 9: Filter gegen Störungen: Leitungen, Schaltregler, EMV
Leitungen wirken als Tiefpass: Jede Leitung hat einen Widerstand in den Adern und eine Kapazität zwischen den Adern. Beides verteilt sich über die ganze Länge; vereinfacht bilden sie ein RC-Glied mit Widerstand längs und Kapazität quer. Je länger die Leitung, desto größer sind R und C und desto tiefer liegt die Grenzfrequenz. Hohe Frequenzen und steile Flanken werden deshalb stärker gedämpft und verschliffen: Rechtecksignale werden rund, Bitraten müssen bei langen Leitungen sinken. Bei Hochfrequenzleitungen kommen Induktivität und der Wellenwiderstand hinzu (siehe Signalpegel und Dämpfung).
Restwelligkeit hinter Schaltreglern: Ein Schaltregler schaltet mit einer festen Frequenz (meist 100 kHz bis einige MHz). Am Ausgang bleibt ein Rest dieser Frequenz, oft mit kurzen Spitzen an den Schaltflanken. So gehst Du vor:
Messen: Oszilloskop in AC-Kopplung, damit der Gleichanteil wegfällt und Du die Restwelligkeit mit hoher Empfindlichkeit (z. B. 10 mV/Div) siehst. Tastkopf mit kurzer Masseverbindung (Massefeder) direkt am Ausgangskondensator anschließen; eine lange Masseleitung fängt selbst Störungen ein. Bei Bedarf die Bandbreitenbegrenzung des Oszilloskops (z. B. 20 MHz) einschalten. Abgelesen wird der Spitze-Spitze-Wert.
Vergleichen: Den Messwert mit der zulässigen Restwelligkeit aus dem Lastenheft oder dem Datenblatt der versorgten Schaltung (z. B. Analog-Digital-Umsetzer, Funkmodul) vergleichen.
Begründen: Liegt der Messwert darüber, ist ein zusätzliches LC-Siebglied nötig. Die erforderliche Dämpfung ist a = 20 \cdot \lg \frac{U_\mathrm{ist}}{U_\mathrm{zul}}\ \mathrm{dB}; die Grenzfrequenz des Siebglieds legst Du so tief, dass es bei der Schaltfrequenz mindestens diese Dämpfung erreicht (Schritt 3).
Zur Störunterdrückung gehören außerdem Abblockkondensatoren (z. B. 100 nF Keramik) direkt an den Versorgungsanschlüssen jedes ICs. Sie liefern die kurzen Stromspitzen beim Schalten, damit diese nicht über die Versorgungsleitungen laufen.
EMV-Filter auf einer Motorleitung: Ein Motor, der von einer PWM-Endstufe oder einem Frequenzumrichter angesteuert wird, bekommt steile Spannungsflanken. Die Motorleitung wirkt dann wie eine Antenne und strahlt Störungen ab; über die Leitungskapazitäten fließen Störströme zum Gehäuse. Um die Grenzwerte der elektromagnetischen Verträglichkeit einzuhalten, kombiniert man mehrere Maßnahmen:
| Störung | Filterbauteil | Wirkung |
|---|---|---|
| Gegentaktstörung (zwischen den Adern) | Drossel längs, X-Kondensator zwischen den Adern | LC-Tiefpass für die Schaltfrequenz und ihre Oberschwingungen |
| Gleichtaktstörung (beide Adern gegen Gehäuse) | stromkompensierte Drossel, Y-Kondensatoren gegen Gehäuse bzw. Schutzleiter | Störströme fließen auf kurzem Weg zur Quelle zurück statt über das Kabel |
| Abstrahlung der Leitung | Schirm, verdrillte Adern | Feld bleibt im Kabel, Schleifenfläche klein |
Filter direkt an der Endstufe: Drosseln in den Motorleitungen (Längszweig), Kondensatoren zwischen den Adern (X-Kondensatoren gegen Gegentaktstörungen) und von den Adern zum Gehäuse bzw. Schutzleiter (Y-Kondensatoren gegen Gleichtaktstörungen). Zusammen ergeben sie einen LC-Tiefpass, der die Schaltfrequenz und ihre Oberschwingungen vom Kabel fernhält.
Leitungsführung: geschirmte Motorleitung mit großflächig und beidseitig aufgelegtem Schirm, Hin- und Rückleiter dicht beieinander bzw. verdrillt, Leistungs- und Signalleitungen getrennt verlegen, Leitungen so kurz wie möglich.
Abblockung und Flankensteilheit: Abblockkondensatoren an der Endstufe; wo möglich, die Schaltflanken etwas verlangsamen.
Wie EMV-Prüfungen und Grenzwerte im Einzelnen aussehen, beschreibt der Artikel Elektromagnetische Verträglichkeit.
Schritt 10: Frequenzgang messen und Bandbreite aus dem Wobbelbild ablesen
Frequenzgang Punkt für Punkt messen: Den Messaufbau und die Grundidee kennst Du aus dem Artikel Signalpegel und Dämpfung. Für ein Filter planst Du die Messreihe so:
Frequenzbereich festlegen: etwa zwei Dekaden unter bis zwei Dekaden über der erwarteten Grenzfrequenz.
Messpunkte logarithmisch verteilen: z. B. 1 – 2 – 5 – 10 – 20 – 50 …; in der Nähe der Grenzfrequenz zusätzliche Punkte.
Eingangsspannung konstant halten: bei jeder Frequenz kontrollieren, denn viele Generatoren ändern ihre Ausgangsspannung bei Belastung durch das Filter.
Ausgangsspannung und ggf. Phasenverschiebung mit dem Zweikanal-Oszilloskop ablesen (Phasenverschiebung aus dem zeitlichen Versatz: \varphi = \frac{\Delta t}{T} \cdot 360°).
Auswerten in einer Tabellenkalkulation: Lege für jede Größe eine Spalte an, z. B. Frequenz in Spalte A, U_1 in B und U_2 in C. Die Auswertung erledigen Formeln, die Du für alle Zeilen nach unten kopierst:
D2: =C2/B2                    Spannungsverhältnis U2/U1
E2: =20*LOG10(C2/B2)          Verstärkungsmaß G in dB
Danach stellst Du die Werte als Punktdiagramm dar (nicht als Liniendiagramm, sonst werden die Frequenzen als gleichabständige Kategorien gezeichnet). Die Frequenzachse stellst Du auf logarithmische Skalierung um, die Achse für G bleibt linear. Die Grenzfrequenz liest Du dort ab, wo die Kurve 3 dB unter dem Wert im Durchlassbereich liegt.
Wobbelmessung: Ein Wobbelgenerator fährt die Frequenz in schneller Folge von einem Start- bis zu einem Stoppwert durch. Das Oszilloskop zeigt die Ausgangsspannung des Filters über der Frequenz, also direkt den Frequenzgang, das Wobbelbild. Heute erledigen das auch Netzwerkanalysatoren oder Oszilloskope mit Frequenzganganalyse.

So liest Du die Bandbreite ab:
Maximum der Kurve in Teilungen (Div) ablesen, im Beispiel 7 Div.
70,7 % davon berechnen: 0{,}707 \cdot 7\ \mathrm{Div} \approx 4{,}95\ \mathrm{Div}.
Auf dieser Höhe die beiden Schnittpunkte mit der Kurve suchen und ihre Frequenzen über den Ablenkkoeffizienten der Frequenzachse bestimmen: f = f_\mathrm{Start} + \text{Teilungen} \cdot \text{kHz/Div}. Im Beispiel liegen sie bei etwa 4,4 Div (f_\mathrm{u} \approx 6{,}6\ \mathrm{kHz}) und 5,45 Div (f_\mathrm{o} \approx 8{,}2\ \mathrm{kHz}).
Bandbreite B = f_\mathrm{o} - f_\mathrm{u} \approx 1{,}6\ \mathrm{kHz}.
Bei einem Tief- oder Hochpass gibt es nur einen Schnittpunkt: die Grenzfrequenz. Die Bandbreite eines Tiefpasses reicht von 0 Hz bis f_\mathrm{g}.
Wie geht es weiter?
Aufgaben zu allen Schritten dieses Artikels: Übungsaufgaben zu passiven und aktiven Filtern
Blindwiderstände, Impedanz und Zeigerdiagramme: Blindwiderstand und Impedanz
Resonanz, Güte und Bandbreite im Detail: Schwingkreise
Verstärkungs- und Dämpfungsmaß in dB: Signalpegel und Dämpfung
Verstärkerschaltungen, Integrierer und Differenzierer: Operationsverstärker-Grundschaltungen
Störaussendung, Störfestigkeit und Grenzwerte: Elektromagnetische Verträglichkeit
Leitfragen
- Woran erkennst Du an der Schaltung, ob ein RC-Glied ein Tiefpass oder ein Hochpass ist?
Wird die Ausgangsspannung am quer liegenden Kondensator abgegriffen, ist es ein Tiefpass: Der Kondensator schließt hohe Frequenzen kurz. Liegt der Kondensator längs und wird die Spannung am Widerstand abgegriffen, ist es ein Hochpass: Der Kondensator sperrt Gleichspannung und tiefe Frequenzen. siehe Abschnitt „Schritt 1: Filterarten erkennen“
- Was gilt bei der Grenzfrequenz eines RC-Glieds?
X_C = R, die Ausgangsspannung ist auf 70,7 % gesunken (−3 dB, halbe Leistung), U_R = U_C, und die Phasenverschiebung beträgt 45°. f_\mathrm{g} = \frac{1}{2\pi R C}. siehe Abschnitt „Schritt 2: RC-Tiefpass und RC-Hochpass“
- Wie berechnest Du die Grenzfrequenz eines LC-Tiefpasses, und warum dämpft er stärker als ein RC-Glied?
f_\mathrm{g} = \frac{1}{2\pi \sqrt{L C}}. Er hat zwei frequenzabhängige Bauteile und ist ein Filter 2. Ordnung: Oberhalb von f_\mathrm{g} fällt die Ausgangsspannung mit (f_\mathrm{g}/f)^2, also 40 dB je Dekade. siehe Abschnitt „Schritt 3: LC-Tiefpass und LC-Hochpass“
- Was sagt die Ordnung eines Filters über seine Flankensteilheit aus?
Je Ordnung 20 dB je Dekade (etwa 6 dB je Oktave): 1. Ordnung 20 dB/Dekade, 2. Ordnung 40 dB/Dekade. Die Ordnung entspricht der Zahl der unabhängigen Energiespeicher. siehe Abschnitt „Schritt 4: Filterordnung und Flankensteilheit“
- Wie sieht das Ausgangssignal eines Differenzierglieds bei Rechteckspannung aus?
Bei \tau \ll T entstehen an jeder Flanke Nadelimpulse: positiv an der steigenden, negativ an der fallenden Flanke, danach klingt die Spannung mit e^{-t/\tau} ab. siehe Abschnitt „Schritt 5: RC-Glieder an Rechteckspannung“
- Welche Stufen braucht eine Schaltung, die aus einer Impulsfolge eine frequenzproportionale Gleichspannung macht?
Schmitt-Trigger (saubere Flanken, Störunterdrückung), Monoflop (Impulse fester Dauer und Amplitude) und Tiefpass (Mittelwertbildung), bei Bedarf ein Verstärker. siehe Abschnitt „Schritt 5: RC-Glieder an Rechteckspannung“
- Wie dimensionierst Du einen Koppelkondensator?
Er bildet mit dem Eingangswiderstand der folgenden Stufe einen Hochpass: C_\mathrm{K} = \frac{1}{2\pi \cdot f_\mathrm{gu} \cdot R_\mathrm{E}}, dann den nächstgrößeren Normwert wählen, damit die untere Grenzfrequenz nicht steigt. siehe Abschnitt „Schritt 6: Filter dimensionieren und Koppelkondensatoren“
- Was unterscheidet einen Saugkreis von einem Sperrkreis?
Der Saugkreis ist ein Reihenkreis quer zum Signalweg; bei Resonanz ist er niederohmig und leitet die Störfrequenz nach Masse ab. Der Sperrkreis ist ein Parallelkreis längs im Signalweg; bei Resonanz ist er hochohmig und sperrt die Frequenz. Beide wirken als Bandsperre. siehe Abschnitt „Schritt 7: Bandpass, Bandsperre, Saug- und Sperrkreis“
- Welche Vorteile hat ein aktiver Tiefpass mit OPV gegenüber einem RC-Glied?
Er kann verstärken (V_0 = -R_2/R_1), hat einen niederohmigen Ausgang, sodass die Last die Grenzfrequenz nicht verschiebt, und mehrere Stufen lassen sich rückwirkungsfrei hintereinanderschalten. siehe Abschnitt „Schritt 8: Aktive Filter mit Operationsverstärker“
- Worauf achtest Du bei einem Anti-Aliasing-Filter?
Die Grenzfrequenz liegt über der höchsten Nutzfrequenz und deutlich unter der halben Abtastfrequenz; bei f_\mathrm{A}/2 muss die Dämpfung ausreichen, notfalls mit einem Filter höherer Ordnung. siehe Abschnitt „Schritt 8: Aktive Filter mit Operationsverstärker“
- Wie misst Du die Restwelligkeit hinter einem Schaltregler, und wann ist ein zusätzliches Filter nötig?
Mit dem Oszilloskop in AC-Kopplung, kurzer Masseverbindung am Ausgangskondensator, Spitze-Spitze-Wert ablesen. Liegt der Wert über der zulässigen Restwelligkeit aus Lastenheft oder Datenblatt, ist ein LC-Siebglied nötig, das bei der Schaltfrequenz mindestens 20 \cdot \lg (U_\mathrm{ist} : U_\mathrm{zul}) dB dämpft. siehe Abschnitt „Schritt 9: Filter gegen Störungen: Leitungen, Schaltregler, EMV“
- Wie ermittelst Du die Bandbreite aus einem Wobbelbild?
Maximum ablesen, 70,7 % davon berechnen, auf dieser Höhe die Schnittpunkte mit der Kurve suchen, ihre Frequenzen über den Ablenkkoeffizienten bestimmen und die Differenz bilden: B = f_\mathrm{o} - f_\mathrm{u}. siehe Abschnitt „Schritt 10: Frequenzgang messen und Bandbreite aus dem Wobbelbild ablesen“
Links und weitere Informationen
als Nachschlagewerk: Wikipedia: Filter (Elektronik)
zum RC-Glied: Wikipedia: RC-Glied
zum Tiefpass: Wikipedia: Tiefpass
zu aktiven Filtern: Wikipedia: Aktives Filter
zum Abtasttheorem: Wikipedia: Nyquist-Shannon-Abtasttheorem
Hinweis zur Nachnutzung als Open Educational Resource (OER)
Dieser Artikel und seine Texte, Bilder, Grafiken, Code und sonstiger Inhalt sind - sofern nicht anders angegeben - lizenziert unter CC BY 4.0. Nennung gemäß TULLU-Regel bitte wie folgt: “Passive und aktive Filter: Tiefpass, Hochpass, Bandpass, Grenzfrequenz, Frequenzgang” von oer-informatik.de (H. Stein), Lizenz: CC BY 4.0. Der Artikel wurde unter https://oer-informatik.de/filter veröffentlicht, die Quelltexte sind in weiterverarbeitbarer Form verfügbar im Repository unter https://gitlab.com/oer-informatik/elektrotechnik/analogtechnik. Erstellt mit KI-Assistenz; von mir umfassend redaktionell überarbeitet, geprüft und freigegeben. Stand: 12.11.2026.
[Kommentare zum Artikel lesen, schreiben] / [Artikel teilen] / [gitlab-Issue zum Artikel schreiben]