Übungsaufgaben zu Sensoren und Aktoren
https://bildung.social/@oerinformatik/
https://oer-informatik.de/sensoren-aktoren-uebungsaufgaben
Sensor, Aktor, EVA-Prinzip, Pt100, A/D-Wandler, Lichtschranke, Toleranz, Plausibilität, Arduino, Smart Home, Übungsaufgaben, Prüfungsvorbereitung
tl/dr; (Bearbeitungszeit insgesamt 116 min, mehrere Aufgaben): Fünf Übungsaufgaben zu Sensoren und Aktoren: Du planst die Überwachung eines Serverraums nach dem EVA-Prinzip, überwachst Temperatur und Feuchte in einem Akkulager mit A/D-Wandler und Monitoring-Software, vermisst Rohre und liest Codes in einer Rahmenfertigung, bewertest die Sensoren eines fahrerlosen Transportfahrzeugs und vernetzter Lastenräder und baust zum Schluss mit einem Mikrocontroller einen Escape-Room auf. Alle Beispiellösungen sind ausgeblendet und mit Punkteverteilung versehen [AI-Assisted]. (Zuletzt geändert am 28.10.2026)
Diese Übungsaufgaben gehören zum Artikel Sensoren und Aktoren einsetzen.

Hinweise zur Bearbeitung: Als FIDV, ISE oder IKS musst Du zur Teil-2-Prüfung Aufgaben auf Kernkompetenz-Ebene lösen können, das sind Aufgabe 2.1 und Aufgabe 2.2. Von FIDV und IKS wird zusätzlich erwartet, dass ihnen Aufgaben auf Profilkompetenz-Ebene (Aufgabe 3.1, Aufgabe 3.2 und Aufgabe 3.3) keine Probleme bereiten. Achte auf den Operator: „Nennen“ und „angeben“ verlangen Stichworte oder Werte, „beschreiben“ und „erläutern“ ganze Sätze mit Bezug zur Situation, „berechnen“ einen nachvollziehbaren Rechenweg. Schreib Deine Antwort zuerst vollständig auf, bevor Du die Beispiellösung aufklappst; andere sachlich richtige Antworten sind ebenfalls richtig.
Aufgabe 2.1: Serverraum und Selbstlernzentrum überwachen (Kernkompetenz)
(ca. 26 min Bearbeitungszeit)
Die Schul-IT OWL betreut am Ratz und Rübe Berufskolleg in Bielefeld den Serverraum im Untergeschoss von Gebäude B und das Selbstlernzentrum in der Bibliothek. Svenja Krämer plant eine Raumüberwachung und eine einfache Gebäudeautomation. Du unterstützt sie.
a) Erläutere die technischen Aufgaben von Sensor, Controller und Aktor am Beispiel der Klimaüberwachung im Serverraum. (6 Punkte)
- Sensor (Eingabe): erfasst eine physikalische Größe, hier die Raumtemperatur, und wandelt sie in ein elektrisches Signal bzw. einen Messwert um. (2 Punkte)
- Controller (Verarbeitung): liest den Messwert ein, vergleicht ihn mit dem Sollwert bzw. Grenzwert (z. B. 27 °C) und entscheidet über die Reaktion; meldet ggf. Alarm. (2 Punkte)
- Aktor (Ausgabe): wandelt das elektrische Steuersignal in eine physikalische Wirkung, z. B. schaltet ein Relais das Klimagerät bzw. die Lüftung zu. (2 Punkte)
b) Für die Temperaturmessung stehen ein Thermoelement und ein Pt100 zur Wahl. Erläutere den Unterschied zwischen aktiven und passiven Sensoren und ordne beide Sensoren zu. (4 Punkte)
Ein aktiver Sensor wandelt die Messgröße selbst in elektrische Energie und erzeugt sein Signal ohne Hilfsenergie – das Thermoelement liefert eine temperaturabhängige Spannung (2 Punkte). Ein passiver Sensor ändert eine elektrische Eigenschaft und braucht eine Hilfsenergie (Messstrom) – beim Pt100 ändert sich der Widerstand mit der Temperatur (2 Punkte).
c) Ergänze die Tabelle um Einsatzzweck und eine mögliche Reaktion des Systems. (8 Punkte)
| Sensor | Einsatzzweck im Serverraum | mögliche Reaktion |
|---|---|---|
| Wassermelder | ||
| Rauchmelder | ||
| Türkontakt | ||
| Stromsensor an der Zuleitung der Server |
| Sensor | Einsatzzweck im Serverraum | mögliche Reaktion |
|---|---|---|
| Wassermelder | erkennt Wasser am Boden (Leck der Klimaanlage, Rohrbruch, Hochwasser) | Alarm, Pumpe starten, Wasserzufuhr schließen |
| Rauchmelder | erkennt Brand bzw. Schwelbrand früh | Brandmeldeanlage auslösen, Löschanlage, Server herunterfahren |
| Türkontakt | erkennt unbefugtes Öffnen bzw. offen stehende Tür | Meldung an die Einbruchmeldeanlage bzw. Zutrittskontrolle, Protokoll |
| Stromsensor | erkennt Stromausfall oder auffällige Stromaufnahme (Überlast, Ausfall eines Netzteils) | Notstrom bzw. USV-Betrieb melden, Server geordnet herunterfahren |
Je Zeile 2 Punkte (Einsatzzweck 1, Reaktion 1).
d) Für das Selbstlernzentrum soll eine Einbruchmeldeanlage geplant werden. Nenne zwei weitere geeignete Meldertypen. (2 Punkte)
Je 1 Punkt, z. B. Bewegungsmelder, Fensterkontakt, Glasbruchmelder, Erschütterungsmelder, Lichtschranke bzw. Lichtgitter, Überfallmelder (Notrufknopf).
e) Die Überwachung wird über eine Gebäudezentrale eingerichtet. Beschreibe vier Schritte der Einrichtung. (4 Punkte)
Je Schritt 1 Punkt, z. B.:
- Zentrale bzw. Gateway installieren und ins Netz einbinden (IP-Adresse, eigenes VLAN, Updates).
- Sensoren und Aktoren anlernen, benennen und Räumen zuordnen.
- Benutzerkonten und Rechte festlegen (wer sieht welche Räume, wer erhält Alarme).
- Regeln und Grenzwerte anlegen (z. B. Temperatur über 27 °C → Klimagerät ein und Meldung).
- Alle Regeln und Alarme testen und dokumentieren.
f) Die Schulleitung möchte im Selbstlernzentrum Energie sparen. Beschreibe das Energieeinsparpotenzial von zwei Smart-Home-Komponenten. (4 Punkte)
Je Komponente 2 Punkte, z. B.:
- programmierbare Heizkörperthermostate: heizen nur zu Öffnungszeiten, senken nachts, am Wochenende und in den Ferien ab,
- Licht mit Bewegungs- und Helligkeitssensor: brennt nur, wenn jemand da ist und es zu dunkel ist,
- Fensterkontakte: schalten die Heizung ab, solange gelüftet wird,
- Jalousien mit Licht- und Temperatursensor: verhindern Aufheizen im Sommer.
Aufgabe 2.2: Temperatur und Feuchte im Akkulager (Kernkompetenz)
(ca. 24 min Bearbeitungszeit)
Die CSB-Rad GmbH lagert in Bielefeld-Sennestadt E-Bike-Akkus. Werkstattleiter Bastian Ludwig möchte Temperatur und Luftfeuchte dauerhaft überwachen. Ein ESP32-Board (3,3 V) soll die Werte erfassen und an eine Monitoring-Software melden.
a) Für den hinteren Lagerbereich ist ein Pt100 in Zweileiterschaltung 18 m vom Board entfernt vorgesehen. Der Hersteller empfiehlt ab 3 m Leitung einen Leitungsabgleich und ab 10 m einen Pt1000. Begründe beide Empfehlungen. (4 Punkte)
- Abgleich (2 Punkte): In der Zweileiterschaltung wird der Widerstand der Zuleitung mitgemessen und als zusätzliche Temperatur gedeutet. Mit wachsender Länge verfälscht er das Ergebnis immer stärker; beim Abgleich wird er ermittelt und abgezogen.
- Pt1000 (2 Punkte): Der Pt1000 hat den zehnfachen Grundwiderstand und ändert sich um 3,85 Ω statt 0,385 Ω je Kelvin. Leitungswiderstand und dessen temperaturabhängige Änderung fallen im Verhältnis zehnmal weniger ins Gewicht.
b) Beschreibe, warum der Schirm der Messleitung nur an einer Seite geerdet wird. (2 Punkte)
Der Schirm leitet eingekoppelte Störungen zur Erde ab (1 Punkt). Wäre er an beiden Enden geerdet, könnten zwischen den unterschiedlichen Erdpunkten Ausgleichsströme über den Schirm fließen (Erdschleife), die das Messsignal stören (1 Punkt).
c) Der A/D-Wandler des ESP32 arbeitet mit 12 Bit und einem Messbereich von 0 bis 3,3 V. Gib die Anzahl der Stufen an und berechne die Auflösung. Das Programm liest den Digitalwert 1.861. Berechne die Eingangsspannung. (5 Punkte)
Geg.: n = 12, U_\text{ref} = 3{,}3\ \text{V}, Z = 1.861
Ges.: Stufen, U_\text{LSB}, U
\begin{aligned} \text{Stufen} &= 2^{12} = \underline{\underline{4.096}} \\ U_\text{LSB} &= \frac{U_\text{ref}}{2^n} = \frac{3{,}3\ \text{V}}{4.096} \approx \underline{\underline{0{,}806\ \text{mV}}} \\ U &= Z \cdot U_\text{LSB} = 1.861 \cdot \frac{3{,}3\ \text{V}}{4.096} \approx \underline{\underline{1{,}499\ \text{V}}} \end{aligned}
Stufen 1 Punkt, Auflösung 2 Punkte, Spannung 2 Punkte. Wer durch 2^{12} - 1 = 4.095 teilt, erhält 0,806 mV bzw. 1,500 V – ebenfalls richtig, wenn die Rechnung nachvollziehbar ist.
d) Für die Feuchtemessung stehen drei Sensoren zur Auswahl. Wähle einen Sensor aus und begründe Deine Wahl. (4 Punkte)
| Sensor A | Sensor B | Sensor C | |
|---|---|---|---|
| Betriebsspannung | 5–12 V | 3,0–5,5 V | 3,0–5,5 V |
| Messbereich | 0–100 % rF | 0–100 % rF | 20–90 % rF |
| Genauigkeit | ± 2 % | ± 2 % | ± 5 % |
| Ausgang | analog 0–10 V | digital (I²C) | analog 0–3 V |
| Preis | 24 € | 9 € | 4 € |
Sensor B (1 Punkt). Sensor A braucht mindestens 5 V und liefert bis zu 10 V – zu viel für den 3,3-V-Eingang des ESP32 (1 Punkt). Sensor C ist ungenauer und misst nicht im ganzen Bereich; trockene Luft unter 20 % rF würde nicht erfasst (1 Punkt). Sensor B läuft mit 3,3 V, misst genau im vollen Bereich und wird digital über I²C ausgelesen (1 Punkt).
e) Fällt das WLAN aus, puffert das Board die Messwerte. Ein Datensatz besteht aus Zeitstempel (32 Bit), Sensor-ID (16 Bit), Temperatur (16 Bit), Feuchte (16 Bit) und Status (8 Bit). Der Puffer hat 256 KiB, gemessen wird alle 10 Sekunden. Berechne die Größe eines Datensatzes in Byte, die Anzahl der Datensätze im Puffer und wie viele Stunden der Puffer reicht. (5 Punkte)
Ges.: Datensatzgröße, Anzahl, Dauer
\begin{aligned} \text{Datensatz} &= 32 + 16 + 16 + 16 + 8 = 88\ \text{Bit} = \underline{\underline{11\ \text{Byte}}} \\ \text{Anzahl} &= \frac{256 \cdot 1.024\ \text{Byte}}{11\ \text{Byte}} \approx 23.831{,}3 \Rightarrow \underline{\underline{23.831\ \text{Datensätze}}} \\ \text{Dauer} &= \frac{23.831}{360\ \tfrac{1}{\text{h}}} \approx \underline{\underline{66{,}197\ \text{h}}} \end{aligned}
Datensatz 1 Punkt, Anzahl 2 Punkte (abgerundet), Dauer 2 Punkte (360 Messungen je Stunde). Folgefehler werden berücksichtigt.
f) Die Monitoring-Software beschreibt der Hersteller so:
„For every probe you define an allowed band for temperature and humidity and a grace period – a short excursion is ignored, only a value that stays outside the band longer than the grace period raises an alarm. Readings are shown as live tiles and as trend charts, either per probe, per group of probes or for a whole site, and every alarm is kept in an event log. Each user decides which alarms and summary reports they receive, through which channel (e-mail, text message or app push) and during which hours; unacknowledged alarms are escalated to the next person on the list.“
Beschreibe anhand des Textes die Einstellmöglichkeiten der Sensoren, die Darstellung der Daten und das Verfahren der Benachrichtigung. (6 Punkte)
- Einstellungen (2 Punkte): Je Sensor wird ein zulässiger Bereich für Temperatur und Feuchte festgelegt sowie eine Toleranzzeit; erst wenn ein Wert länger als diese Zeit außerhalb liegt, wird alarmiert.
- Darstellung (2 Punkte): aktuelle Werte als Kacheln und Verlaufsdiagramme, wahlweise je Sensor, je Gruppe oder für den ganzen Standort; alle Alarme werden in einem Ereignisprotokoll gespeichert.
- Benachrichtigung (2 Punkte): Jede Person legt fest, welche Alarme und Berichte sie über welchen Weg (E-Mail, SMS, Push) zu welchen Zeiten erhält; nicht bestätigte Alarme gehen an die nächste Person der Liste (Eskalation).
Aufgabe 3.1: Rohre und Rahmen prüfen bei der Rahmenwerk OWL (Profilkompetenz)
(ca. 23 min Bearbeitungszeit)
Die Rahmenwerk OWL GmbH in Gütersloh fertigt Fahrradrahmen nach Maß für die CSB-Rad GmbH. Projektleiter Ole Petersen möchte die Qualitätsprüfung automatisieren: Die zugeschnittenen Rohre werden vor dem Schweißen vermessen, jeder fertige Rahmen trägt einen eingelaserten DataMatrix-Code.
a) Für die Längenprüfung der Rohre stehen ein Laserscanner und ein Kamerasystem zur Wahl. Beschreibe je einen Vorteil beider Verfahren. (4 Punkte)
- Laserscanner (2 Punkte): misst Abstände bzw. Längen sehr präzise und mit wenigen Fehlern, unabhängig von Farbe und Oberfläche des Rohrs.
- Kamera (2 Punkte): erfasst schnell viele Merkmale gleichzeitig (Länge, Durchmesser, Kratzer, Code) und kann auch die Rahmennummer lesen.
b) Ein Rohr soll 610 mm ± 0,4 % lang sein. Der Laserscanner misst mit einer Genauigkeit von ± 0,15 %. Stelle rechnerisch fest, ob ein Rohr mit einer tatsächlichen Länge von 613 mm immer als zu lang erkannt wird. (4 Punkte)
Geg.: l_\text{soll} = 610\ \text{mm}, Toleranz 0,4 %, Messgenauigkeit 0,15 %, l_\text{ist} = 613\ \text{mm}
Ges.: kleinster möglicher Messwert und Vergleich mit der oberen Grenze
\begin{aligned} l_\text{max} &= 610\ \text{mm} \cdot 1{,}004 = 612{,}440\ \text{mm} \\ l_\text{gemessen, min} &= 613\ \text{mm} \cdot (1 - 0{,}0015) \approx 612{,}081\ \text{mm} \end{aligned}
(je 1 Punkt) Da 612{,}081\ \text{mm} < 612{,}440\ \text{mm}, kann das zu lange Rohr als „in Ordnung“ gemessen werden. Es wird also nicht immer erkannt, sondern kann fälschlich als in Ordnung bewertet werden (Schlupf) (2 Punkte). Abhilfe: genauerer Scanner oder Prüfgrenze um die Messunsicherheit verringern.
c) Der DataMatrix-Code hat 24 × 24 Module und nimmt 4 % der Bildbreite ein. Für eine sichere Erkennung braucht jedes Modul 3 Pixel. Die Kamera hat ein Seitenverhältnis von 16:9. Berechne, wie viele Pixel die Kamera mindestens haben muss. (5 Punkte)
Ges.: Pixel in Breite, Höhe und gesamt
\begin{aligned} \text{Code-Breite} &= 24 \cdot 3 = 72\ \text{Pixel} \\ \text{Bildbreite} &= \frac{72\ \text{Pixel}}{0{,}04} = 1.800\ \text{Pixel} \\ \text{Bildhöhe} &= 1.800 \cdot \frac{9}{16} = 1.012{,}5 \Rightarrow 1.013\ \text{Pixel} \\ \text{Pixel gesamt} &= 1.800 \cdot 1.013 = \underline{\underline{1.823.400\ \text{Pixel}}} \approx 1{,}8\ \text{Megapixel} \end{aligned}
Breite 2 Punkte, Höhe 2 Punkte (aufrunden), gesamt 1 Punkt. In der Praxis wählt man eine Kamera mit Reserve, z. B. 2 Megapixel (1.920 × 1.080).
d) Am Kettenförderer vor der Pulverkabine sollen Lichtschranken zählen, wie viele Rahmen in die Kabine fahren. In der Halle ist viel Pulverstaub in der Luft, der sich auch auf den Optiken absetzt, und Fehlzählungen führen zu teuren Nacharbeiten. Die Strecke zwischen Sender und Empfänger beträgt 3,5 m. Wähle eine Lichtschranke aus und begründe. (4 Punkte)
| Modell A | Modell B | Modell C | |
|---|---|---|---|
| Reichweite | 10 m | 6 m | 4 m |
| Schutzart | IP54 | IP67 | IP65 |
| Erkennungssicherheit | 99,9 % | 99,99 % | 99,5 % |
| Preis | 89 € | 129 € | 79 € |
Modell B (1 Punkt). Modell A ist bei IP5x nur staubgeschützt, nicht staubdicht – im Pulverstaub ungeeignet (1 Punkt). Modell C ist staubdicht, hat aber mit 4 m kaum Reserve zu 3,5 m (Verschmutzung verringert die Reichweite) und die geringste Erkennungssicherheit (1 Punkt). Modell B ist staubdicht, hat genug Reichweite und die höchste Erkennungssicherheit; der Mehrpreis ist gegenüber Fehlzählungen gering (1 Punkt).
e) Rahmen, die seitlich weiter als 15 cm über das Gehänge hinausragen, stoßen am Kabineneingang an. Erläutere, wie Du solche Rahmen mit Lichtschranken erkennst, und beschreibe deren Position. (4 Punkte)
Vor dem Kabineneingang werden links und rechts je eine Lichtschranke senkrecht (von unten nach oben bzw. über die ganze Höhe) angeordnet, und zwar genau 15 cm seitlich neben der Kontur des Gehänges (2 Punkte). Ein korrekt hängender Rahmen fährt zwischen den Lichtstrahlen hindurch; ragt ein Rahmen zu weit heraus, unterbricht er einen Strahl, und der Förderer wird angehalten bzw. ein Alarm ausgelöst (2 Punkte). Alternativ: Lichtgitter oder Ultraschall- bzw. Laserabstandssensoren an beiden Seiten.
f) Der Bereich des Schweißroboters soll abgesichert werden. Zur Wahl stehen eine Lichtschranke (Lichtgitter) am Zugang und ein Bewegungsmelder im Raum. Beschreibe je einen Vorteil. (4 Punkte)
- Lichtgitter (2 Punkte): legt die Grenze des Gefahrenbereichs genau fest und reagiert sofort und zuverlässig, sobald jemand sie überschreitet.
- Bewegungsmelder (2 Punkte): überwacht die gesamte Fläche des Raums und erkennt auch Personen, die sich schon im Bereich befinden.
Aufgabe 3.2: Sensoren im Lager und an vernetzten Lastenrädern (Profilkompetenz)
(ca. 21 min Bearbeitungszeit)
Im neuen automatischen Kleinteilelager der CSB-Rad GmbH bringt ein fahrerloses Transportfahrzeug (FTS) Kisten zur Montage. Außerdem betreut die Firma das Produkt „CSB-Rad Connect“: Zwölf Dienst-Lastenräder des Zweckverbands Radwege OWL melden Position, Akkustand, Schlosszustand und Außentemperatur. Geschäftsführer Cem Sarıkaya bittet Dich um Unterstützung.
a) Für das FTS sollen Abstandssensoren zur Hinderniserkennung beschafft werden. Nenne vier Kriterien, nach denen Du die Sensoren auswählst. (4 Punkte)
Je 1 Punkt, z. B.: Messbereich bzw. Reichweite, Genauigkeit, Erfassungswinkel, Ansprechzeit, Zuverlässigkeit, Stromverbrauch bzw. Versorgungsspannung (Akku des FTS), Robustheit gegen Stöße und Staub (Schutzart), Schnittstelle zur Steuerung, Preis.
b) Nach einem Jahr meldet das FTS häufiger Hindernisse, wo keine sind. Beschreibe zwei Gründe, warum die Qualität der Sensordaten mit der Nutzungsdauer nachlässt. (4 Punkte)
Je Grund 2 Punkte, z. B.:
- Verschmutzung: Staub, Abrieb und Spinnweben auf Linsen bzw. Schallöffnungen verfälschen die Messung.
- Mechanische Einwirkung: Stöße an Regalen verstellen die Ausrichtung der Sensoren, Abdeckungen werden verkratzt.
- Alterung bzw. Drift der Bauteile, die eine erneute Kalibrierung erfordert.
c) Bei der Wartung entsteht folgendes Prüfprotokoll. Laut Hersteller soll jeder Sensor ein Prüfobjekt in 80 cm Abstand mit höchstens ± 5 % Abweichung erkennen. Entscheide, ob das FTS einsatzfähig ist, benenne ggf. den zu tauschenden Sensor und begründe. (4 Punkte)
| Sensor | gemessener Abstand |
|---|---|
| vorn | 83,0 cm |
| hinten | 77,0 cm |
| links | 84,5 cm |
| rechts | 79,0 cm |
Zulässiger Bereich: 80\ \text{cm} \pm 5\ \% = 76{,}0\ \text{cm} bis 84{,}0\ \text{cm} (1 Punkt). Vorn, hinten und rechts liegen innerhalb, links misst 84,5 cm und liegt außerhalb (1 Punkt). Das FTS ist nicht einsatzfähig (1 Punkt), bis der linke Sensor neu kalibriert bzw. getauscht ist, weil sonst Hindernisse links zu spät erkannt werden könnten (1 Punkt).
d) Für die Hinderniserkennung werden auch eine Kamera und Ultraschallsensoren diskutiert. Nenne je zwei Nachteile. (4 Punkte)
- Kamera (je 1 Punkt): abhängig von Beleuchtung bzw. Blendung; Objekte schwerer zu unterscheiden und Abstände nur mit Aufwand bestimmbar; rechenintensive Auswertung; Personen werden gefilmt (Datenschutz).
- Ultraschall (je 1 Punkt): kleiner Öffnungswinkel, geringe Reichweite, weiche oder schräge Flächen werfen den Schall nicht zurück, gegenseitige Störung mehrerer Sensoren.
e) Begründe, welche der von „CSB-Rad Connect“ gemeldeten Werte (Position per GPS, Akkustand, Schlosszustand, Außentemperatur) am ehesten unplausibel sein können. (3 Punkte)
Am ehesten die GPS-Position (1 Punkt): Sie hängt vom Empfang der Satellitensignale ab; in der Tiefgarage einer Außenstelle, zwischen Gebäuden oder unter Bäumen springt sie oder fehlt (2 Punkte). Auch die Außentemperatur kann unplausibel sein, wenn das Rad in der Sonne steht. Akkustand und Schlosszustand werden direkt am Rad gemessen und sind kaum von außen beeinflusst.
f) Der Erschütterungssensor im Rahmenschloss löst häufig einen Diebstahlalarm aus, wenn nur jemand gegen das abgestellte Rad stößt. Erläutere zwei Maßnahmen in der Software, mit denen Fehlalarme vermieden werden. (4 Punkte)
Je Maßnahme 2 Punkte, z. B.:
- Alarm erst, wenn mehrere Erschütterungen kurz nacheinander oder eine längere Bewegung erkannt werden, nicht bei einem einzelnen Stoß.
- Zweiten Sensor einbeziehen: Alarm nur, wenn sich zusätzlich die GPS-Position ändert bzw. das Rad bewegt wird, ohne dass das Schloss geöffnet wurde.
- Schwellwert für die Stärke der Erschütterung anheben, zunächst nur einen Warnton am Rad statt eines Alarms an die Zentrale.
Aufgabe 3.3: Ein Escape-Room mit Mikrocontroller (Profilkompetenz)
(ca. 22 min Bearbeitungszeit)
Beim Barcamp „Lernen.Digital.Leben 2027“ bietet Mia Schröder eine Session zu Escape-Rooms mit Mikrocontrollern an. Ihre erste Rätselstation basiert auf einem Arduino Uno (5 V, 10-Bit-A/D-Wandler): Ein Textdisplay mit HD44780-Controller zeigt Hinweise, ein Temperatursensor DHT22 misst die Raumtemperatur, ein Lichtsensor erkennt, ob eine Taschenlampe auf ein Feld leuchtet, und ein Summer meldet die Lösung. Eine Schatulle ist mit einem Magnetkontakt gesichert.
Mia hat die Verdrahtung so notiert:
| Bauteil | Anschluss | Pin am Arduino |
|---|---|---|
| Display | RS | 7 |
| Display | E (Enable) | 8 |
| Display | DB4, DB5, DB6, DB7 | 9, 10, 11, 12 |
| Display | R/W | GND |
| Display | DB0 bis DB3 | nicht angeschlossen |
| Lichtsensor (Spannungsteiler) | Signal | A0 |
| Summer (über Transistor) | Steuereingang | 6 |
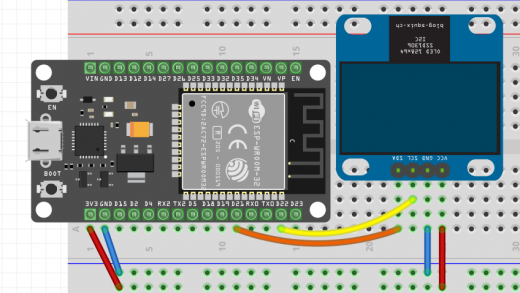
| DHT22 | VCC, DATA, GND | ? |
Im Programm steht LiquidCrystal lcd(8, 7, 9, 10, 11, 12); – die Bibliothek erwartet die Pins in der Reihenfolge RS, E, DB4, DB5, DB6, DB7.
a) Erläutere die Begriffe Sensor und Aktor und ordne die Bauteile der Station zu. (4 Punkte)
Ein Sensor erfasst eine physikalische Größe und wandelt sie in ein elektrisches Signal (1 Punkt): DHT22, Lichtsensor, Magnetkontakt (1 Punkt). Ein Aktor wandelt ein elektrisches Signal in eine physikalische Wirkung und greift so ein (1 Punkt): Summer, Display (Anzeige), ggf. ein Schloss-Magnet (1 Punkt).
b) Der DHT22 arbeitet laut Datenblatt mit 3,3–6 V und gibt seine Daten über eine digitale Eindrahtleitung aus. Gib an, an welche Kontakte des Arduino VCC, DATA und GND angeschlossen werden. (3 Punkte)
VCC an 5 V (oder 3,3 V), DATA an einen freien Digitalpin, z. B. 2, 3, 4 oder 5 bzw. einen als Digitalpin genutzten Analogeingang A1–A5 (nicht 0/1, das sind RX/TX der seriellen Schnittstelle; nicht 6–12, die sind belegt; Pin 13 ist mit der LED auf dem Board verbunden und eher ungünstig), GND an GND. Je Anschluss 1 Punkt. DATA braucht einen Pull-up-Widerstand (4,7–10 kΩ), falls das Modul keinen hat.
c) Das Display bleibt leer. Beschreibe den Fehler und die notwendige Änderung. (4 Punkte)
Im Programm sind RS und Enable vertauscht: Der Code erwartet RS an Pin 8 und E an Pin 7, verdrahtet ist RS an 7 und E an 8 (2 Punkte). Änderung: entweder im Code LiquidCrystal lcd(7, 8, 9, 10, 11, 12); schreiben oder die beiden Leitungen an Pin 7 und 8 tauschen (2 Punkte).
d) Begründe, warum das Display funktioniert, obwohl DB0 bis DB3 nicht angeschlossen sind. (3 Punkte)
Der HD44780 kann im 4-Bit-Modus betrieben werden (1 Punkt): Jedes Byte wird in zwei Hälften nacheinander über DB4 bis DB7 übertragen (1 Punkt). DB0 bis DB3 werden dann nicht gebraucht; das spart vier Pins am Arduino (1 Punkt).
e) Für eine zweite Station soll ein analoger Temperatursensor mit einem Messbereich von −20 °C bis 60 °C angeschlossen werden, der dafür 0 bis 5 V ausgibt. Berechne die Temperaturauflösung des 10-Bit-Wandlers und die Temperatur beim Digitalwert 614. (4 Punkte)
Geg.: n = 10, Messbereich -20\ \text{°C} \dots 60\ \text{°C}, Z = 614
Ges.: Auflösung \Delta\vartheta, Temperatur \vartheta
\begin{aligned} \Delta\vartheta &= \frac{60\ \text{°C} - (-20\ \text{°C})}{2^{10}} = \frac{80\ \text{K}}{1.024} \approx \underline{\underline{0{,}078\ \text{K}}} \\ \vartheta &= -20\ \text{°C} + Z \cdot \Delta\vartheta = -20\ \text{°C} + 614 \cdot \frac{80\ \text{K}}{1.024} \approx \underline{\underline{27{,}969\ \text{°C}}} \end{aligned}
Je Ergebnis 2 Punkte. (Mit 2^{10} - 1 ergibt sich 0,078 K bzw. 28,016 °C – ebenfalls richtig.)
f) Für ein „Laser-Labyrinth“, dessen Strahl gerade quer durch den 4 m breiten Raum verläuft, gibt es eine Lichtschranke mit zwei Einstellungen: Einstellung A mit 15 m Reichweite und 99,9 % Erkennungssicherheit, Einstellung B mit 6 m Reichweite und 99,999 % Erkennungssicherheit. Wähle eine Einstellung aus und begründe. (3 Punkte)
Einstellung B (1 Punkt). 6 m Reichweite genügen für 4 m Raumbreite (1 Punkt); entscheidend ist die höhere Erkennungssicherheit, damit jedes Durchqueren des Strahls zuverlässig erkannt wird – die größere Reichweite von A bringt keinen Vorteil (1 Punkt).
g) Beschreibe, wie Teilnehmende den Magnetkontakt der Schatulle überlisten könnten, und nenne eine Gegenmaßnahme. (3 Punkte)
Mit einem starken Magneten von außen hält man den Kontakt „geschlossen“, während der Deckel geöffnet wird (2 Punkte). Gegenmaßnahme z. B.: Kontakt verdeckt einbauen, zusätzlich einen Taster oder Lichtsensor in der Schatulle auswerten, Sensor mit Sabotageerkennung bzw. codiertem Magneten verwenden (1 Punkt).
Links und weitere Informationen
Grundlagen: Sensoren und Aktoren einsetzen
Vertiefung Elektrotechnik: Sensoren: Wiederholung und Übungsaufgaben, Analog-Digital-Umsetzung: Übungsaufgaben
weiterführend: MQTT
Hinweis zur Nachnutzung als Open Educational Resource (OER)
Dieser Artikel und seine Texte, Bilder, Grafiken, Code und sonstiger Inhalt sind - sofern nicht anders angegeben - lizenziert unter CC BY 4.0. Nennung gemäß TULLU-Regel bitte wie folgt: “Übungsaufgaben zu Sensoren und Aktoren” von oer-informatik.de (H. Stein), Lizenz: CC BY 4.0. Der Artikel wurde unter https://oer-informatik.de/sensoren-aktoren-uebungsaufgaben veröffentlicht, die Quelltexte sind in weiterverarbeitbarer Form verfügbar im Repository unter https://gitlab.com/oer-informatik/mcu/iot-grundlagen. Erstellt mit KI-Assistenz; von mir umfassend redaktionell überarbeitet, geprüft und freigegeben. Stand: 28.10.2026.
[Kommentare zum Artikel lesen, schreiben] / [Artikel teilen] / [gitlab-Issue zum Artikel schreiben]