Sensoren und Aktoren einsetzen: Messprinzipien, A/D-Wandlung und Einplatinencomputer
https://bildung.social/@oerinformatik/
https://oer-informatik.de/sensoren-aktoren
Sensor, Aktor, EVA-Prinzip, aktiver Sensor, passiver Sensor, Pt100, Lichtschranke, Laserscanner, A/D-Wandler, Auflösung, Einplatinencomputer, Smart Home
tl/dr; (ca. 19 min Lesezeit): Sensoren erfassen, was in der Welt passiert, Aktoren greifen in sie ein, und dazwischen entscheidet ein Controller. Du lernst das EVA-Prinzip vernetzter Systeme kennen, unterscheidest aktive und passive Sensoren und lernst gängige Sensoren für Temperatur, Feuchte, Bewegung, Abstand und Bilder samt ihren Vor- und Nachteilen kennen. Du wählst Sensoren nach Kriterien und Datenblatt aus, berechnest die Auflösung eines A/D-Wandlers und die nötige Kamera-Auflösung, bewertest Messwerte mit Toleranzen und Plausibilität und vermeidest Fehlalarme. Zum Schluss schließt Du Sensoren an einen Einplatinencomputer an und richtest ein Gebäudesystem mit Monitoring und Benachrichtigungen ein [AI-Assisted]. (Zuletzt geändert am 28.10.2026)
Dieser Artikel ist Teil einer Artikelreihe zu vernetzten Systemen: Sensoren und Aktoren / MQTT / Übungsaufgaben zu Sensoren und Aktoren
Schon fit in diesem Thema? Nutze die Kann-Liste und die Leitfragen unter dem Artikel als Checkliste, ob Du die relevanten Kompetenzen bereits hast.
Als Kernwissen zu Sensoren und Aktoren kann ich nach Durchlesen des Artikels…
… die Aufgaben von Sensor, Controller und Aktor nach dem EVA-Prinzip erläutern und Beispiele nennen.
… aktive und passive Sensoren unterscheiden.
… für die Überwachung eines Raums geeignete Sensoren bzw. Melder nennen und ihnen Einsatzzweck und Reaktion zuordnen.
… Manipulationsmöglichkeiten an Sensoren beschreiben.
… erläutern, warum Messleitungen abgeschirmt und nur einseitig geerdet werden und wann Pt1000 statt Pt100 und ein Leitungsabgleich sinnvoll sind.
… Stufen und Auflösung eines A/D-Wandlers berechnen und einen digitalen Wert in Spannung bzw. Messgröße zurückrechnen.
… einen Sensor anhand eines Datenblatts auswählen und die Einstellungen, Darstellungen und Benachrichtigungen einer Monitoring-Software beschreiben.
… Datensatzgröße, Anzahl der Datensätze und Speicherdauer eines Sensors berechnen.
Darüber hinaus kann ich als Profilwissen für vernetzte Systeme…
… Erfassungsverfahren wie Laserscanner, Kamera, Ultraschall, Lichtschranke und Bewegungsmelder vergleichen und eine Sensoranordnung entwerfen.
… Kriterien für die Auswahl von Sensoren nennen und begründet zwischen Modellen oder Einstellungen entscheiden.
… mit Toleranz und Messgenauigkeit bewerten, ob ein Sensor Fehler sicher erkennt, und die nötige Kamera-Auflösung berechnen.
… begründen, warum Sensordaten mit der Zeit schlechter werden, ein Prüfprotokoll bewerten, die Plausibilität von Daten beurteilen und Fehlalarme vermeiden.
… Sensoren und Anzeigen anhand von Datenblättern an einen Einplatinencomputer anschließen und Verdrahtungsfehler finden.
… die Einrichtung eines intelligenten Gebäudesystems in Schritten beschreiben und das Energieeinsparpotenzial von Smart-Home-Komponenten erläutern.
Ein Serverraum meldet sich, bevor die Klimaanlage ausfällt. Eine Bewässerung startet, wenn die Erde zu trocken ist. Ein fahrerloses Transportfahrzeug bremst vor einem Menschen. Hinter all dem steckt dasselbe Muster: Etwas wird gemessen, ausgewertet und eine Reaktion ausgelöst. Wer solche Systeme plant, einrichtet oder betreibt, muss wissen, welcher Sensor wofür taugt, wie aus einer Spannung ein Messwert wird und wann man einem Messwert besser nicht traut.
Sensor, Controller, Aktor: das EVA-Prinzip
Vernetzte Systeme (cyber-physische Systeme) arbeiten nach dem EVA-Prinzip – Eingabe, Verarbeitung, Ausgabe:
| Baustein | Aufgabe | Beispiele |
|---|---|---|
| Sensor (Eingabe) | erfasst eine physikalische oder chemische Größe (Temperatur, Licht, Abstand, Feuchte, Gaskonzentration …) und wandelt sie in ein elektrisches Signal | Temperatursensor, Bewegungsmelder, Lichtschranke, Kamera, Fensterkontakt |
| Controller (Verarbeitung) | liest die Sensorsignale ein, wertet sie aus, vergleicht sie mit Grenzwerten bzw. Regeln und entscheidet über die Reaktion; meldet Daten weiter | Mikrocontroller, Einplatinencomputer, SPS, Smart-Home-Zentrale |
| Aktor (Ausgabe) | wandelt ein elektrisches Signal in eine physikalische Wirkung (Bewegung, Druck, Wärme, Licht, Schall) und greift so in den Prozess ein | Motor, Ventil, Relais, Stellantrieb am Heizkörper, Jalousieantrieb, Signalleuchte, Hupe |
Ein Beispiel: Ein Feuchtesensor im Beet liefert eine Spannung (E), der Mikrocontroller rechnet sie in Prozent um und vergleicht sie mit 30 % (V), unterhalb davon öffnet er über ein Relais ein Magnetventil (A). Häufig meldet der Controller die Werte zusätzlich, z. B. per MQTT, an ein Dashboard.
Die Grafik zeigt das Beispiel als Kreislauf: Der Aktor verändert den Prozess, den der Sensor anschließend erneut misst.

Sensoren einteilen
Aktive und passive Sensoren
| aktiver Sensor | passiver Sensor | |
|---|---|---|
| Prinzip | wandelt die Messgröße selbst in elektrische Energie um und erzeugt ein Signal | ändert durch die Messgröße eine elektrische Eigenschaft (Widerstand, Kapazität, Induktivität) |
| Hilfsenergie | nicht nötig | nötig (Versorgungsspannung bzw. Messstrom) |
| Beispiele | Thermoelement, Piezo-Element, Fotoelement (Solarzelle), Tachogenerator | Pt100/Pt1000, NTC, Fotowiderstand (LDR), Dehnungsmessstreifen, kapazitiver Feuchtesensor |
In manchen Büchern und Datenblättern werden die Begriffe umgekehrt verwendet („aktiv“ = mit eigener Elektronik und Versorgung). Achte deshalb darauf, wie der Begriff im jeweiligen Zusammenhang gemeint ist; hier gilt die Einteilung nach der Hilfsenergie.
Binär, analog, digital
- binäre Sensoren (Schalter, Melder) kennen nur zwei Zustände, z. B. Fensterkontakt offen/geschlossen, Lichtschranke frei/unterbrochen,
- analoge Sensoren liefern ein stetiges Signal (Spannung 0–10 V, Strom 4–20 mA, Widerstand), das digitalisiert werden muss,
- digitale Sensoren enthalten schon einen Wandler und senden Zahlenwerte über eine Schnittstelle (z. B. I²C, 1-Wire, eigenes Protokoll wie beim DHT22, Netzwerk).
Gängige Sensoren und Melder
| Sensor bzw. Melder | Messprinzip | typischer Einsatz | mögliche Reaktion |
|---|---|---|---|
| Temperatur (Pt100/Pt1000, NTC, digital) | Widerstand ändert sich mit der Temperatur | Serverraum, Lager, Heizung | Klimaanlage bzw. Lüftung regeln, Alarm |
| Luftfeuchte (kapazitiv, z. B. im DHT22) | Kapazität ändert sich mit der Feuchte | Serverraum, Akkulager, Gewächshaus | Lüftung, Entfeuchter |
| Wassermelder | leitende Kontakte am Boden | Serverraum, Keller | Pumpe starten, Alarm, Hauptventil schließen |
| Rauchmelder (optisch) | Streulicht an Rauchpartikeln | Brandschutz | Brandmeldeanlage, Löschanlage, Abschaltung |
| Bewegungsmelder (PIR) | Infrarotstrahlung bewegter Wärmequellen | Flure, Einbruchschutz | Licht ein, Einbruchmeldeanlage |
| Tür- und Fensterkontakt | Reedkontakt bzw. Hallsensor mit Magnet | Zutritt, Heizungssteuerung | Alarm, Heizung aus |
| Glasbruchmelder | Erschütterung bzw. typisches Geräusch | Einbruchschutz | Alarm |
| Lichtschranke | Lichtstrahl zwischen Sender und Empfänger wird unterbrochen | Förderband, Bereichsabsicherung, Tor | Band stoppen, Zählen |
| Ultraschallsensor | Laufzeit eines Schallimpulses | Füllstand, Abstand, Parken | Pumpe, Warnton |
| Laserscanner (LiDAR) | Laufzeit eines Laserstrahls über einen Winkelbereich | Vermessung, Kollisionsschutz an Fahrzeugen | Bremsen, Teil aussortieren |
| Kamera | Bildsensor und Bildauswertung | Codes lesen, Qualitätsprüfung, Objekterkennung | aussortieren, melden |
| Strom- und Spannungssensor | Messwandler, Hallsensor | Stromversorgung, USV | Notstrom zuschalten, Server herunterfahren |
| Luftstromsensor | Kühlung eines beheizten Elements | Lüfter, Klimaanlage | Meldung „Kühlung ausgefallen“ |
| CO₂- und Gassensor | Infrarotabsorption bzw. chemische Reaktion | Klassenraum, Akkulager | Lüftung, Warnung |
Erfassungsverfahren vergleichen
| Verfahren | Vorteile | Nachteile |
|---|---|---|
| Lichtschranke | legt eine Grenze bzw. Linie exakt fest, schnell, zuverlässig, günstig | überwacht nur eine Linie; Verschmutzung und Fremdlicht stören |
| Bewegungsmelder (PIR) | überwacht eine Fläche bzw. einen Raum, günstig | reagiert nur auf Bewegung warmer Objekte, ungenaue Abgrenzung, Fehlauslösung durch Wärmequellen |
| Ultraschall | misst Abstände unabhängig von Farbe und Licht, auch bei Staub | kleiner Öffnungswinkel, geringe Reichweite, weiche Oberflächen schlucken Schall |
| Laserscanner | sehr präzise Abstands- und Konturmessung, wenig Fehler, großer Winkelbereich | teurer, empfindlich gegen Spiegelungen, Nebel und Verschmutzung |
| Kamera | erfasst viele Merkmale gleichzeitig und schnell (Form, Farbe, Codes, Objekte) | abhängig von Licht, Wetter und Sonnenstand; Objekte schwerer zu unterscheiden; aufwendige Auswertung; Datenschutz |
Oft ist die Lösung eine Kombination: Ein Lichtgitter grenzt einen Bereich exakt ab, ein Bewegungsmelder überwacht die Fläche dahinter. Bei einem Förderband erkennen zwei senkrecht nach oben gerichtete Lichtschranken links und rechts hinter der Auflegestelle Teile, die seitlich überstehen.
Sensoren manipulieren
Sensoren lassen sich überlisten, wenn jemand ihr Prinzip kennt: Ein Magnetkontakt bleibt mit einem starken Magneten von außen „geschlossen“, ein Drucktaster lässt sich mechanisch blockieren, ein optischer Sensor mit einer durch einen Spalt geschobenen Karte. Gegenmaßnahmen sind z. B. Sensoren mit zwei Prinzipien kombinieren, Sabotagekontakte, verdeckter Einbau und Plausibilitätsprüfungen in der Software.
Sensoren auswählen
Kriterien für die Auswahl eines Sensors:
- Messgröße und Messbereich (z. B. −40 bis 125 °C),
- Genauigkeit und Auflösung (z. B. ± 0,5 °C),
- Reichweite bzw. Erfassungsbereich und Ansprechzeit,
- Zuverlässigkeit (z. B. Erkennungsrate 99,999 %),
- Umgebungsbedingungen: Schutzart (IP-Code, z. B. IP65 = staubdicht und strahlwassergeschützt), Temperatur, Vibration,
- Stromversorgung und -verbrauch: Betriebsspannung, Batterie oder Netz,
- Schnittstelle (analog, digital, Funk, Netzwerk) und Kompatibilität zum Controller,
- Größe, Montage, Preis, Wartungsaufwand.
Beim Datenblattvergleich streichst Du zuerst Modelle, die ein Pflichtkriterium nicht erfüllen (z. B. Betriebsspannung passt nicht zum Controller, nicht staubdicht, zu geringe Reichweite), und wählst unter den übrigen nach Zuverlässigkeit und Preis. „Mehr“ ist nicht immer besser: Reicht eine Reichweite von 20 m aus, ist ein Modell mit 50 m, aber geringerer Zuverlässigkeit die schlechtere Wahl.
Messleitungen: Pt100, Pt1000 und Schirmung
Ein Pt100 ist ein Platin-Messwiderstand mit 100 Ω bei 0 °C; der Widerstand steigt um etwa 0,385 Ω je Kelvin (Pt1000: 1.000 Ω bzw. 3,85 Ω/K):
R_\vartheta \approx R_0 \cdot (1 + \alpha \cdot \Delta\vartheta) \quad \text{mit } \alpha = 0{,}00385\ \tfrac{1}{\text{K}}
Bei 65 °C hat ein Pt100 also rund 125 Ω, ein Pt1000 rund 1.250 Ω. Bei einer Zweileiterschaltung misst der Controller den Leitungswiderstand mit: Zwei 10 m lange Kupferadern mit 0,5 mm² haben zusammen
R_L = \frac{\rho \cdot l}{A} = \frac{0{,}0178\ \tfrac{\Omega \cdot \text{mm}^2}{\text{m}} \cdot 20\ \text{m}}{0{,}5\ \text{mm}^2} \approx 0{,}712\ \Omega
Beim Pt100 täuscht das 0{,}712\ \Omega : 0{,}385\ \tfrac{\Omega}{\text{K}} \approx 1{,}8\ \text{K} zu viel vor, beim Pt1000 nur rund 0,18 K. Deshalb gilt:
- Leitungsabgleich ab einigen Metern Leitung: Der Leitungswiderstand wird gemessen und abgezogen, sonst verfälscht er das Ergebnis mit wachsender Länge immer stärker; besser sind Drei- oder Vierleiterschaltungen.
- Pt1000 bei langen Leitungen: Beim hochohmigen Sensor fallen der Leitungswiderstand und seine temperaturabhängige Änderung im Verhältnis kaum ins Gewicht.
- Schirm einseitig erden: Der Schirm der Messleitung leitet eingekoppelte Störungen ab. Wäre er an beiden Enden geerdet, flössen über ihn Ausgleichsströme zwischen den Erdpunkten der Geräte (Erdschleife), die das Messsignal stören.
- Stromsignal 4–20 mA für weite Strecken: Ein Strom ist unempfindlich gegen Leitungswiderstände, und 0 mA zeigt einen Leitungsbruch an.
Vom Messwert zur Zahl: A/D-Wandlung
Ein Controller verarbeitet Zahlen. Ein Analog-Digital-Wandler (A/D-Wandler, ADC) setzt eine Spannung in einen Digitalwert um. Mit n Bit unterscheidet er 2^n Stufen (Werte 0 \dots 2^n-1):
| Bit | Stufen |
|---|---|
| 8 | 256 |
| 10 | 1.024 |
| 12 | 4.096 |
| 16 | 65.536 |
Die Auflösung (kleinste unterscheidbare Änderung, LSB-Wert) ist der Messbereich geteilt durch die Zahl der Stufen:
U_\text{LSB} = \frac{U_\text{ref}}{2^n}
Beispiel: 12-Bit-Wandler, Messbereich 0–3,3 V. U_\text{LSB} = 3{,}3\ \text{V} : 4.096 \approx 0{,}806\ \text{mV}. Liest der Controller den Wert 2.500, liegt am Eingang U = 2.500 \cdot 0{,}806\ \text{mV} \approx 2{,}014\ \text{V}.
Dasselbe gilt für die Messgröße: Ein Temperaturbereich von −40 bis 100 °C (Spanne 140 K), der mit 8 Bit digitalisiert wird, hat eine Auflösung von 140\ \text{K} : 256 \approx 0{,}547\ \text{K} – genauer kann das System nicht unterscheiden, auch wenn der Sensor selbst genauer misst. Wie die Umsetzung technisch funktioniert, beschreibt der Artikel Verfahren der Analog-Digital-Wandlung.
Manche Lehrbücher teilen durch 2^n - 1 (Zahl der Intervalle zwischen dem kleinsten und größten Wert). Bei 8 Bit und mehr unterscheiden sich die Ergebnisse kaum; gib in einer Lösung an, wie Du rechnest.
Messwerte beurteilen
Toleranz und Messgenauigkeit
Jeder Sensor misst mit einer Messunsicherheit. Prüft ein Sensor, ob ein Bauteil innerhalb einer Toleranz liegt, kann die Messunsicherheit das Ergebnis kippen. Beispiel: Ein Rohr soll 400 mm ± 0,5 % lang sein (also höchstens 402,0 mm). Der Laserscanner misst mit ± 0,2 %. Ein Rohr mit tatsächlich 402,5 mm (zu lang) kann als 402{,}5\ \text{mm} \cdot (1 - 0{,}002) = 401{,}695\ \text{mm} gemessen und damit als „in Ordnung“ akzeptiert werden. Fehlerhafte Teile, die nur knapp außerhalb der Toleranz liegen, werden also nicht immer erkannt. Abhilfe: genauerer Sensor oder engere Prüfgrenze (Prüfgrenze = Toleranzgrenze minus Messunsicherheit).
Im Bild liegt der schraffierte Teil des möglichen Messbereichs unterhalb der Toleranzgrenze – dort wird das zu lange Rohr als „in Ordnung“ gemessen:

Prüfprotokoll bewerten
Bei der Wartung vergleichst Du gemessene Ist-Werte mit Soll-Werten. Liegt ein Abstandssensor laut Vorgabe bei 55 cm ± 10 %, ist der zulässige Bereich 49,5 cm bis 60,5 cm. Ein Sensor mit 60 cm ist in Ordnung, einer mit 49 cm muss neu kalibriert oder getauscht werden – sicherheitsrelevante Geräte (z. B. Fahrzeuge mit Kollisionsschutz) dürfen bis dahin nicht eingesetzt werden.
Warum Sensordaten schlechter werden
- Verschmutzung und Nässe (Staub auf Linse oder Reflektor, Beschlag, Spritzwasser),
- mechanische Einwirkung (Stöße verstellen die Ausrichtung, verkratzte Abdeckungen, gelockerte Halterungen, Vibration),
- Alterung (Drift der Kennlinie, nachlassende Lichtquelle, verbrauchte Batterie),
- Umgebungsänderungen (neue Hindernisse, Fremdlicht, Funkstörungen).
Regelmäßige Reinigung, Prüfung und Kalibrierung gehören deshalb zum Betrieb.
Plausibilität
Ein Wert ist plausibel, wenn er zu Erwartung, physikalischen Grenzen und anderen Werten passt. Besonders gefährdet sind Daten, die von äußeren Einflüssen abhängen: Eine GPS-Position springt in Häuserschluchten oder Tiefgaragen um hunderte Meter, eine Außentemperatur im direkten Sonnenlicht ist zu hoch. Die Software prüft deshalb Grenzen (Min/Max), Änderungsgeschwindigkeiten (ein Fahrrad fährt nicht 300 km/h) und vergleicht mit anderen Sensoren.
Fehlalarme vermeiden
- erst auslösen, wenn mehrere Meldungen kurz nacheinander eingehen oder ein Zustand eine Mindestzeit anhält,
- erst auslösen, wenn mehrere benachbarte Sensoren dasselbe melden bzw. zwei verschiedene Prinzipien (z. B. Kamera und Radar) übereinstimmen,
- Schwellwerte mit Hysterese (Alarm bei 30 °C, Entwarnung erst bei 28 °C),
- Plausibilitätsprüfung und Ausblenden bekannter Störquellen.
Wie die Hysterese wirkt, zeigt ein Beispielverlauf: Schwankt die Temperatur um den Schwellwert, löst ein einfacher Schwellwert mehrmals aus; mit Hysterese bleibt es bei einem Alarm.

Kamera-Auflösung für Codes berechnen
Soll eine Kamera Codes (QR- oder DataMatrix-Code) lesen, braucht jedes Modul (Quadrat) des Codes mehrere Pixel, meist mindestens 2–3. Beispiel: Ein Code mit 50 Modulen Breite nimmt 8 % der Bildbreite ein, je Modul sollen 4 Pixel vorhanden sein, Seitenverhältnis 4:3.
\begin{aligned} \text{Pixel Breite} &= \frac{50 \cdot 4}{0{,}08} = 2.500 \\ \text{Pixel Höhe} &= 2.500 \cdot \tfrac{3}{4} = 1.875 \\ \text{Pixel gesamt} &= 2.500 \cdot 1.875 = 4.687.500 \approx 4{,}7\ \text{Megapixel} \end{aligned}
Sensoren an Einplatinencomputer anschließen
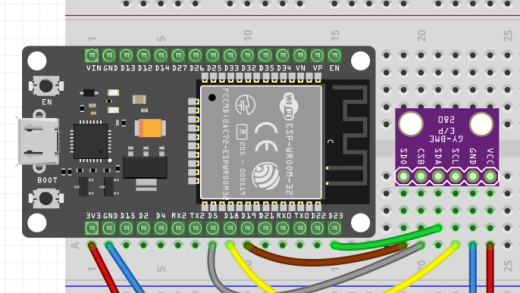
Für Prototypen und kleine Anlagen werden Mikrocontroller-Boards (Arduino, ESP32) und Einplatinencomputer (Raspberry Pi) eingesetzt; mehr zum ESP32 findest Du im Artikel ESP32 und IoT – Grundlagen. Beim Anschließen gilt:
- Spannungen beachten: Der Sensor muss mit der Betriebsspannung des Boards arbeiten (z. B. Arduino Uno 5 V, ESP32 und Raspberry Pi 3,3 V an den Pins). Ein 5-V-Signal kann einen 3,3-V-Eingang zerstören; dann ist ein Pegelwandler nötig.
- Pinbelegung aus Datenblatt und Pinout übernehmen: Versorgung (VCC), Masse (GND), Signal an einen geeigneten Pin – analoge Sensoren an einen ADC-Eingang, digitale an einen freien Digitalpin. Pins mit Sonderfunktion (z. B. RX/TX der seriellen Schnittstelle) nur nutzen, wenn sie frei sind.
- Beispiel DHT22 (Temperatur und Feuchte, 3,3–6 V): VCC an 5 V bzw. 3,3 V, Data an einen Digitalpin (mit Pull-up-Widerstand, auf vielen Modulen schon vorhanden), GND an GND.
- Code und Verdrahtung müssen übereinstimmen: Steht im Programm
LiquidCrystal lcd(12, 11, 5, 4, 3, 2);, erwartet die Bibliothek RS an Pin 12, Enable an Pin 11 und die Datenleitungen DB4–DB7 an 5, 4, 3, 2. Sind zwei Leitungen vertauscht, zeigt das Display nichts oder Unsinn. - 4-Bit-Modus: Viele Textdisplays (Controller HD44780) können ein Byte in zwei Hälften über DB4–DB7 übertragen. DB0–DB3 bleiben dann unbeschaltet – das spart vier Pins am Board.
- Aktoren nie direkt an einen Pin hängen, wenn sie mehr Strom brauchen als der Pin liefert: Motoren, Ventile und Relais werden über Transistor, Relaismodul oder Motortreiber angesteuert (bei Spulen mit Freilaufdiode).
Gebäude überwachen und automatisieren
Ein intelligentes Gebäudesystem einrichten
- Netz und Zentrale vorbereiten: Zentrale bzw. Gateway und Server installieren, ins Netz einbinden (IP-Adressen, eigenes VLAN), Zeit und Updates.
- Geräte integrieren: Sensoren und Aktoren anlernen (Pairing), benennen und Räumen bzw. Gruppen zuordnen; Kameras, Licht, Zutritt und Heizung anbinden.
- Benutzerkonten und Rechte festlegen: wer sieht welche Räume, wer darf schalten, wer erhält Alarme.
- Regeln und Automationen anlegen: z. B. „Bewegung im Flur → Licht für 3 min ein“, „Fenster offen → Heizung aus“.
- Testen und dokumentieren: jede Regel und jeden Alarm auslösen, Ergebnis festhalten.
Monitoring: Einstellungen, Darstellung, Benachrichtigung
Eine Monitoring-Software für Sensoren bietet typischerweise:
- Einstellungen je Sensor: zulässiger Bereich (Min/Max) z. B. für Temperatur und Feuchte, erlaubte Dauer einer Überschreitung, bevor alarmiert wird, Messintervall,
- Darstellung: Dashboards, Verlaufsdiagramme und Berichte je Sensor, je Gruppe oder für ein ganzes Gebäude; eine Ereignishistorie,
- Benachrichtigung: je Benutzerkonto festgelegt, welche Meldungen (Alarm, Wochenbericht) auf welchem Weg (E-Mail, SMS, Push) und zu welchen Zeiten kommen; Eskalation, wenn niemand reagiert.
Energie sparen mit Smart-Home-Komponenten
| Komponente | Einsparung |
|---|---|
| programmierbarer Heizkörperthermostat | heizt nur zu Nutzungszeiten bzw. bei Anwesenheit, senkt nachts und bei Abwesenheit ab |
| Licht mit Bewegungs- und Helligkeitssensor | Licht nur, wenn jemand da und es zu dunkel ist |
| Fenstersensor | schaltet Heizung bzw. Klimaanlage ab, solange das Fenster offen ist |
| Jalousie mit Licht- und Temperatursensor | beschattet im Sommer gegen Aufheizen, schließt abends zur Dämmung |
| schaltbare Steckdose | trennt Geräte im Standby, misst den Verbrauch |
Datenmenge eines Sensors berechnen
Ein Funksensor puffert je Messung einen Datensatz aus Zeitstempel (32 Bit), Temperatur (16 Bit), Feuchte (16 Bit) und Akkustand (8 Bit) sowie 8 Bit Status. Wie lange reicht ein Pufferspeicher von 512 KiB bei einer Messung alle 5 s, wenn die Funkverbindung ausfällt?
\begin{aligned} \text{Datensatz} &= 32 + 16 + 16 + 8 + 8 = 80\ \text{Bit} = 10\ \text{Byte} \\ \text{Anzahl} &= \frac{512 \cdot 1.024\ \text{Byte}}{10\ \text{Byte}} = 52.428{,}8 \approx 52.428\ \text{Datensätze} \\ \text{Dauer} &= \frac{52.428}{720\ \tfrac{1}{\text{h}}} \approx 72{,}8\ \text{h} \end{aligned}
Der Puffer überbrückt also rund drei Tage Funkausfall. Achte bei solchen Rechnungen darauf, ob KiB/MiB (Faktor 1.024) oder kB/MB (Faktor 1.000) gemeint sind, und runde die Anzahl der Datensätze ab – ein halber Datensatz passt nicht mehr in den Speicher.
Leitfragen
- Welche Aufgaben haben Sensor, Controller und Aktor?
Der Sensor erfasst eine physikalische oder chemische Größe und wandelt sie in ein elektrisches Signal, der Controller wertet aus und entscheidet, der Aktor wandelt ein elektrisches Signal in eine physikalische Wirkung (Bewegung, Wärme, Licht …). siehe Abschnitt „EVA-Prinzip“
- Wie unterscheiden sich aktive und passive Sensoren?
Aktive Sensoren erzeugen ihr Signal selbst ohne Hilfsenergie (Thermoelement, Piezo), passive ändern eine elektrische Eigenschaft und brauchen Hilfsenergie (Pt100, LDR). siehe Abschnitt „Aktive und passive Sensoren“
- Nach welchen Kriterien wählst Du einen Sensor aus?
Messbereich, Genauigkeit, Reichweite, Zuverlässigkeit, Umgebungsbedingungen bzw. Schutzart, Stromversorgung und -verbrauch, Schnittstelle, Größe und Preis; Pflichtkriterien zuerst prüfen. siehe Abschnitt „Sensoren auswählen“
- Warum wird bei langen Leitungen ein Pt1000 statt eines Pt100 verwendet und der Schirm nur einseitig geerdet?
Der Leitungswiderstand verfälscht die Messung; beim hochohmigen Pt1000 fällt er zehnmal weniger ins Gewicht. Der Schirm leitet Störungen ab; einseitig geerdet verhindert er Ausgleichsströme über Erdschleifen. siehe Abschnitt „Messleitungen“
- Wie berechnest Du Stufen und Auflösung eines A/D-Wandlers?
Stufen = 2^n; Auflösung = Messbereich : 2^n; Spannung = Digitalwert · Auflösung. siehe Abschnitt „A/D-Wandlung“
- Warum erkennt ein Sensor Teile knapp außerhalb der Toleranz nicht immer?
Weil die Messunsicherheit den gemessenen Wert in den zulässigen Bereich verschieben kann; ein zu langes Teil wird dann als „in Ordnung“ gemessen. siehe Abschnitt „Toleranz und Messgenauigkeit“
- Wie vermeidest Du Fehlalarme, und wann sind Sensordaten unplausibel?
Alarm erst bei mehreren Meldungen, Mindestdauer oder Bestätigung durch Nachbarsensoren; Hysterese. Unplausibel sind Werte außerhalb physikalischer Grenzen, mit unmöglichen Sprüngen oder im Widerspruch zu anderen Sensoren – besonders gefährdet sind von außen beeinflusste Daten wie GPS. siehe Abschnitt „Messwerte beurteilen“
- Was beachtest Du beim Anschluss eines Sensors an einen Einplatinencomputer?
Passende Betriebs- und Signalspannung, Pinbelegung nach Datenblatt (VCC, GND, Signal an geeigneten Pin), Übereinstimmung von Code und Verdrahtung, Aktoren über Treiber anschließen. siehe Abschnitt „Sensoren an Einplatinencomputer anschließen“
Links und weitere Informationen
Vertiefung Elektrotechnik: Sensoren: Wiederholung und Übungsaufgaben, Analog-Digital-Umsetzung: Übungsaufgaben, Verfahren der Analog-Digital-Wandlung
weiterführend: MQTT, ESP32 und IoT – Grundlagen
Hinweis zur Nachnutzung als Open Educational Resource (OER)
Dieser Artikel und seine Texte, Bilder, Grafiken, Code und sonstiger Inhalt sind - sofern nicht anders angegeben - lizenziert unter CC BY 4.0. Nennung gemäß TULLU-Regel bitte wie folgt: “Sensoren und Aktoren einsetzen: Messprinzipien, A/D-Wandlung und Einplatinencomputer” von oer-informatik.de (H. Stein), Lizenz: CC BY 4.0. Der Artikel wurde unter https://oer-informatik.de/sensoren-aktoren veröffentlicht, die Quelltexte sind in weiterverarbeitbarer Form verfügbar im Repository unter https://gitlab.com/oer-informatik/mcu/iot-grundlagen. Erstellt mit KI-Assistenz; von mir umfassend redaktionell überarbeitet, geprüft und freigegeben. Stand: 28.10.2026.
[Kommentare zum Artikel lesen, schreiben] / [Artikel teilen] / [gitlab-Issue zum Artikel schreiben]